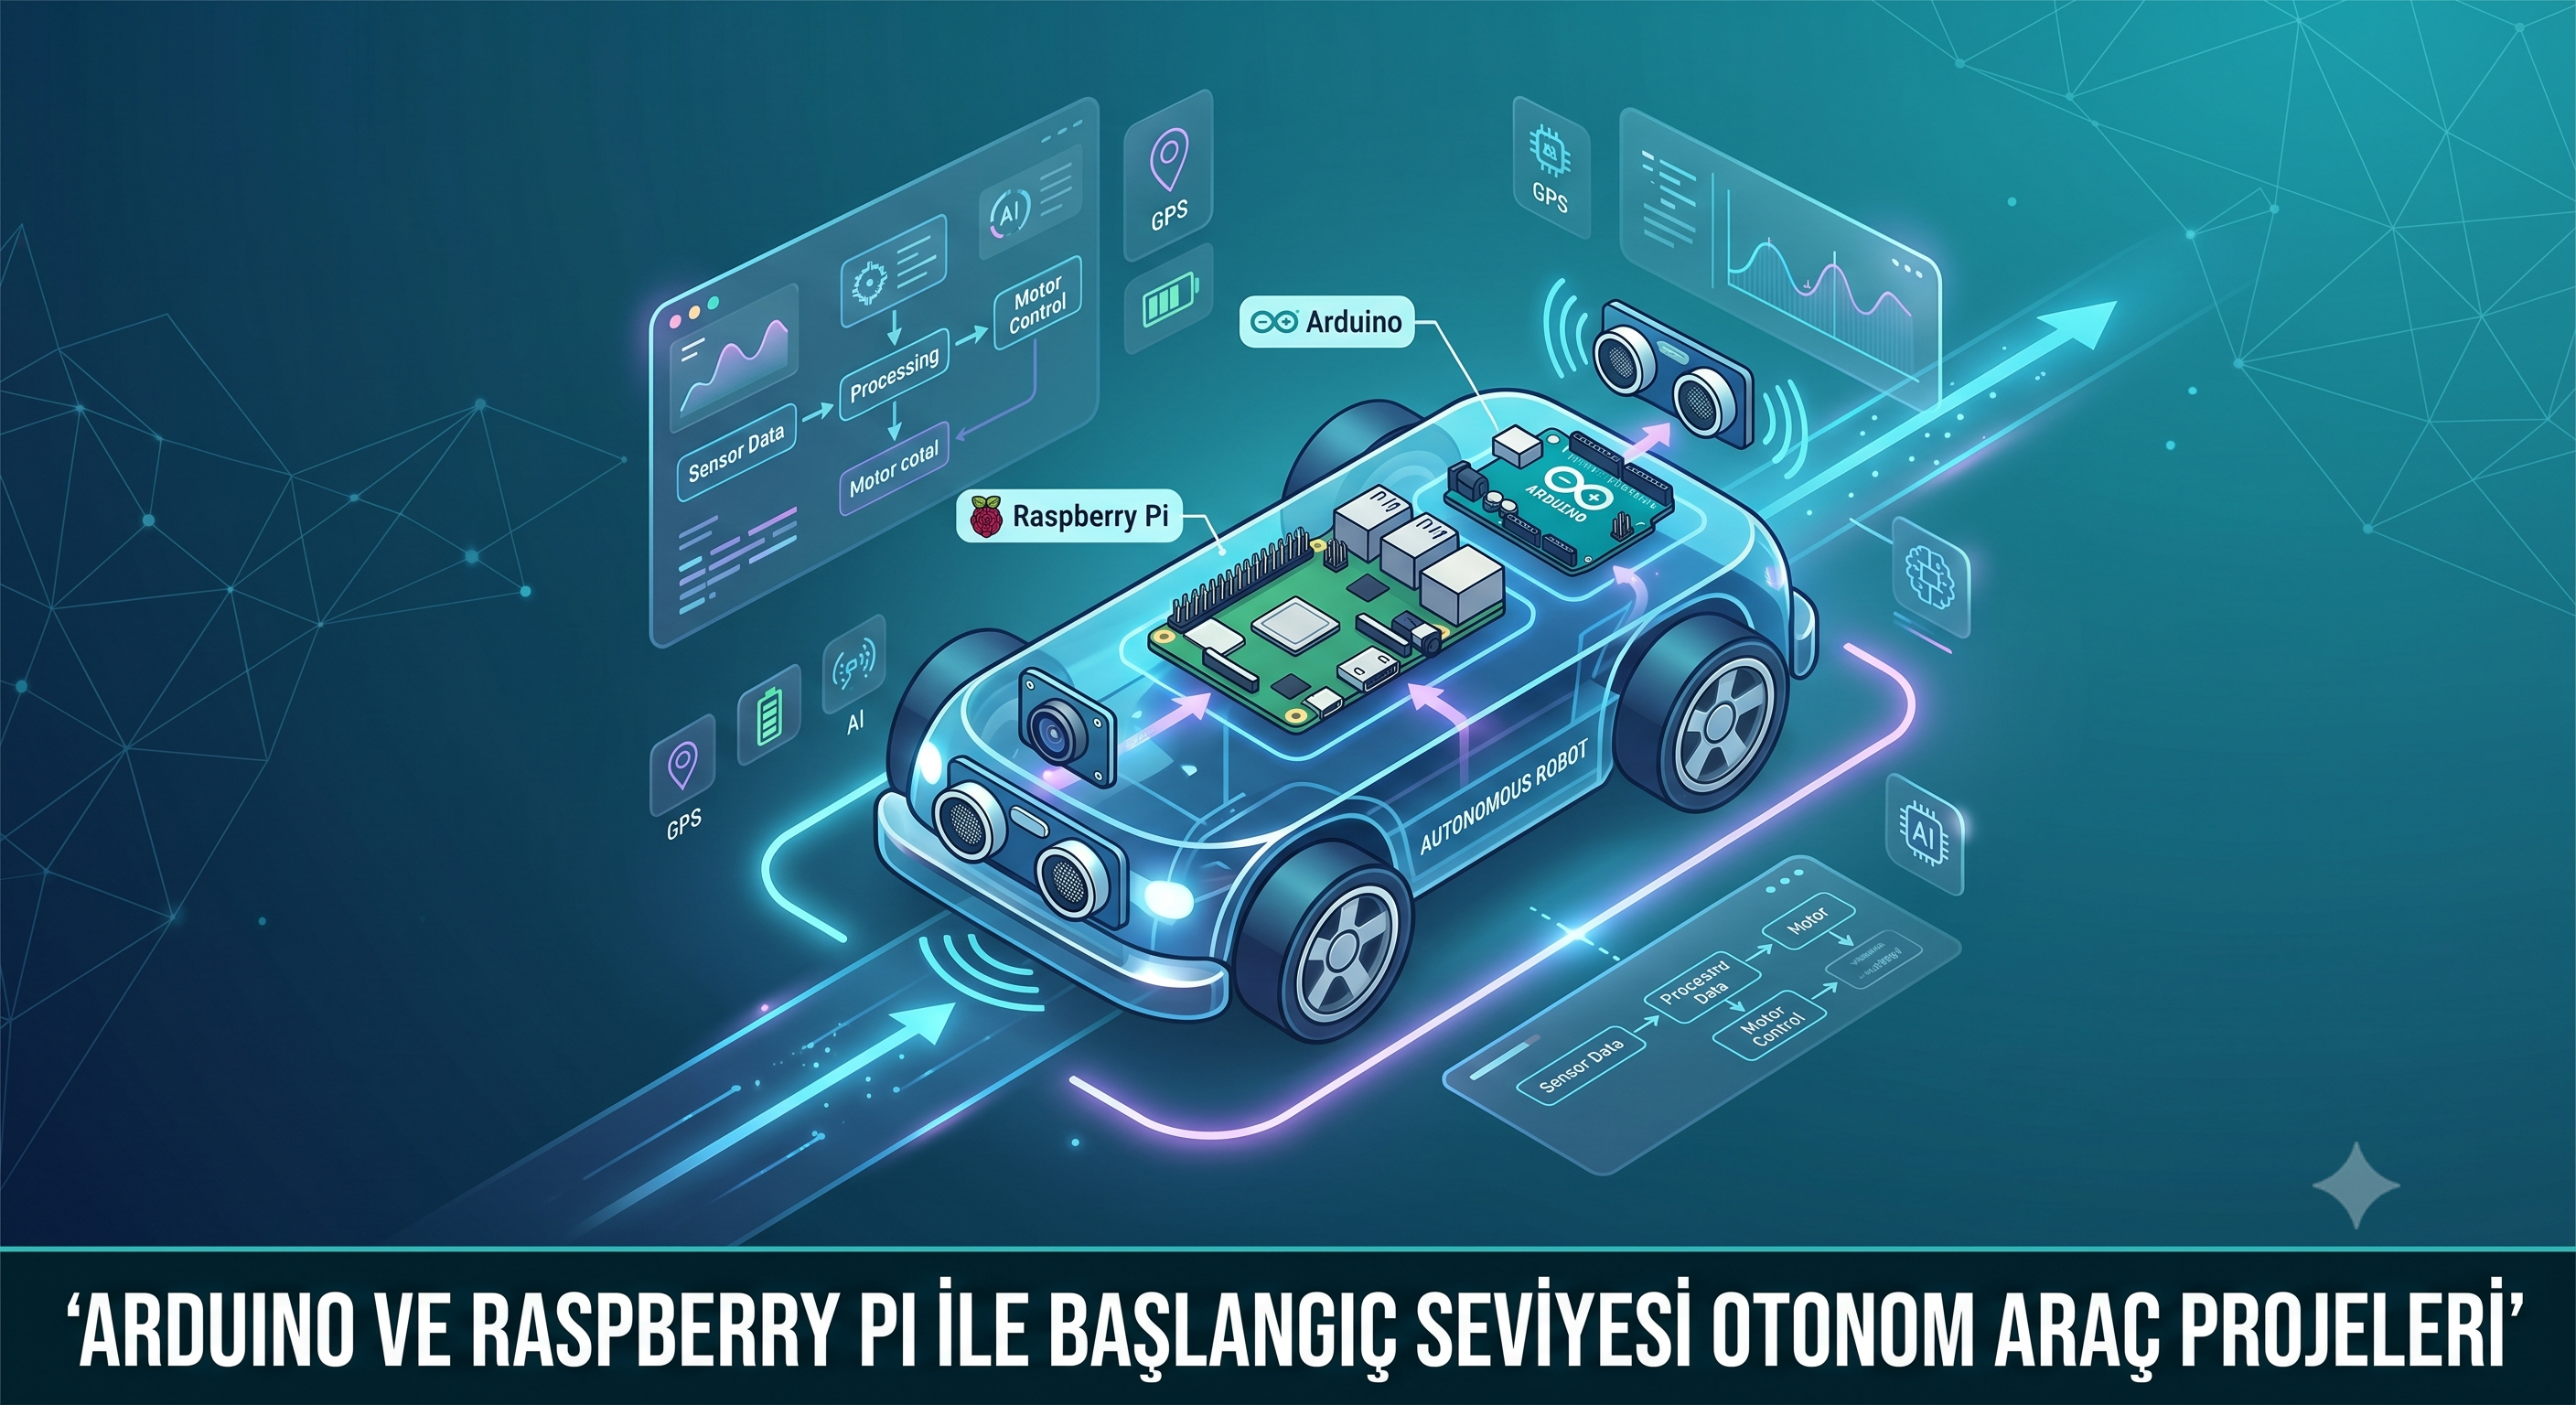
Arduino ve Raspberry Pi ile Başlangıç Seviyesi Otonom Araç Projeleri
Otonom araç teknolojileri, yapay zekanın ve robotik mühendisliğinin en heyecan verici kesişim noktalarından biridir. Sadece küresel teknoloji devlerinin ya da milyar dolarlık laboratuvarların değil, artık evindeki çalışma masasında üretim yapan geliştiricilerin, mühendislik öğrencilerinin ve teknoloji meraklılarının da erişebileceği bir boyuta ulaşmıştır. Bu demokratikleşmenin arkasındaki en büyük güç ise şüphesiz Arduino ve Raspbyerry Pi gibi açık kaynaklı donanım platformlarıdır.
Bu rehber yazıda, başlangıç seviyesinde otonom bir araç projesinin nasıl kurgulanacağını, donanım mimarisini, yazılımsal yaklaşımları ve bu sürecin getirdiği avantajlar ile riskleri bilimsel ve pratik bir perspektifle ele alacağız.
1. Otonom Araçların Gelişim Dinamikleri ve Akademik Altyapı
Otonom sürüş, SAE (Otomotiv Mühendisleri Birliği) tarafından Seviye 0 (tamamen manuel) ile Seviye 5 (tam otonom) arasında sınıflandırılır. Başlangıç seviyesindeki bir Arduino veya Raspberry Pi projesi, genellikle Seviye 1 (Sürücü Yardımı) ve Seviye 2 (Kısmi Otonomi) algoritmalarının temel mantığını simüle eder.
Son yıllarda IEEE ve benzeri akademik platformlarda yayımlanan robotik çalışmalar, mikrodenetleyiciler ve tek kartlık bilgisayarların (SBC) birlikte çalıştığı “Hibrit Mimari” modellerine odaklanmaktadır. Arduino gibi kartlar gerçek zamanlı sinyal işleme ve motor kontrolünde (alt seviye kontrol) mükemmel sonuçlar verirken, Raspberry Pi ise görüntü işleme ve karar alma mekanizmalarında (üst seviye kontrol) devreye girmektedir. Literatürde bu durum, insan vücudundaki omurilik (Arduino) ve beyin (Raspberry Pi) ilişkisine benzetilir.
2. Donanım Mimarisi: Doğru Bileşenleri Seçmek
Başarılı bir mini otonom araç projesinin temeli, birbiriyle uyumlu çalışan bir donanım ekosistemidir. Projede kullanılacak temel yapı taşlarını şu şekilde kategorize edebiliriz:
Beyin ve Kontrol Üniteleri
- Arduino (Örn: UNO veya MEGA): Mikrodenetleyici mimarisine sahiptir. Sensörlerden gelen verileri mikrosaniyeler mertebesinde okuyup motor sürücülere anlık tepki üretebilir. Gerçek zamanlı (Real-time) görevler için idealdir.
- Raspberry Pi (Örn: Pi 4 veya Pi 5): Üzerinde tam teşekküllü bir Linux işletim sistemi barındıran tek kartlık bilgisayardır. Kamera modülünden gelen görüntüleri işlemek (OpenCV kullanarak şerit takibi yapmak) ve yapay zeka modellerini çalıştırmak için gereklidir.
Algılama (Sensör) Teknolojileri
Otonom bir aracın çevresini “görebilmesi” için farklı sensör füzyonlarına (Sensor Fusion) ihtiyaç vardır:
- Ultrasonik Sensörler (HC-SR04): Ses dalgaları göndererek önündeki engellerin mesafesini ölçer.
- Kızılötesi (IR) Sensörler: Genellikle çizgi takibi yapan araçlarda, siyah ve beyaz zemin arasındaki yansıma farkını anlamak için kullanılır.
- LiDAR (Giriş Seviyesi): Lazer ışınları yardımıyla çevrenin 2 boyutlu haritasını çıkarır (SLAM algoritmaları için kritiktir).
- Kamera Modülleri: Raspberry Pi Kamera Modülü, gelişmiş otonom projelerinde şeritlerin, trafik ışıklarının ve işaretlerinin tanınmasını sağlar.
Güç ve Hareket Yönetimi
- Motor Sürücüler (L298N veya L293D): Mikrodenetleyiciden gelen zayıf sinyalleri, DC motorları döndürebilecek yüksek akımlara dönüştürür.
- Güç Kaynağı (Li-Po Piller): Hem motorların yüksek akım ihtiyacını karşılamak hem de Raspberry Pi’nin akıcı çalışması için kararlı bir voltaj (genellikle regülatörler eşliğinde) sağlamak hayati önem taşır.
3. Yazılım ve Algoritma Tasarımı
Donanımları bir araya getirdikten sonra, araca “karakter” kazandıran aşama yazılımdır. Başlangıç seviyesi projelerde iki temel yazılım yaklaşımı öne çıkar:
Kural Tabanlı (Rule-Based) Yaklaşım (Arduino)
Bu modelde araca kesin emirler verilir. Örneğin:
EĞER mesafe 20 cm'den küçükse DUR, SAĞA DÖN, EĞER yol temizse İLERLE.
C++ tabanlı Arduino IDE ile yazılan bu algoritmalar, aracın engellerden kaçmasını veya basit bir çizgiyi takip etmesini sağlar. Hesaplama maliyeti çok düşüktür ancak dinamik ve öngörülemeyen ortamlarda yetersiz kalır.
Veri ve Görüntü İşleme Tabanlı Yaklaşım (Raspberry Pi & Python)
Raspberry Pi üzerinde koşan Python betikleri, kameradan alınan her bir kareyi (frame) işler. OpenCV (Open Source Computer Vision Library) kütüphanesi kullanılarak görüntü önce gri tonlamaya çevrilir, ardından Canny Edge Detection gibi algoritmalarla şerit çizgileri tespit edilir.
Daha ileri aşamalarda, TensorFlow Lite gibi hafifletilmiş derin öğrenme kütüphaneleriyle, sisteme önceden öğretilmiş “Dur” tabelası veya “Yaya” objeleri nesne algılama (Object Detection) yöntemiyle gerçek zamanlı olarak tanıtılabilir.
4. Otonom Araç Çalışmalarında Deneysel ve Klinik Yaklaşımlar (Simülasyon ve İnsan Faktörü)
Endüstride ve akademide otonom araç algoritmaları doğrudan gerçek yollara çıkarılmaz. “Klinik yaklaşımlar” olarak adlandırabileceğimiz bu süreç test laboratuvarlarında, kontrollü simülasyon ortamlarında (Örn: ROS – Robot Operating System ve Gazebo) ve küçük ölçekli test pistlerinde gerçekleştirilir.
Küçük ölçekli prototiplerle yapılan araştırmalar, özellikle “Uç Durumlar” (Edge Cases) adı verilen, nadir görülen ama tehlikeli senaryoların modellenmesinde kritik rol oynar. Örneğin: Aniden yola çıkan bir nesne karşısında aracın tepki süresi (Latency), sensörlerin yoğun ışık altında körleşmesi (Sensör Satürasyonu) gibi durumlar önce bu küçük robotlar üzerinde gözlemlenir. Bu deneysel çalışmalar, büyük ölçekli elektrikli ve otonom araçların kaza önleme yazılımlarına doğrudan veri girdisi sağlamaktadır.
5. Avantajlar ve Riskler Değerlendirmesi
Her teknolojik inovasyonda olduğu gibi, Arduino ve Raspberry Pi ile otonom araç geliştirmenin de kendine has avantajları ve sınırlılıkları mevcuttur.
Avantajlar
- Maliyet Etkinliği: Endüstriyel otonom test sistemleri milyonlarca dolar değerindeyken, bu iki platform ile birkaç bin TL’lik bir bütçeyle temel mantık kavranabilir.
- Multidisipliner Öğrenme: Proje; elektronik, mekanik, gömülü sistemler yazılımı, yapay zeka ve veri analitiği gibi pek çok disiplini aynı anda öğrenme fırsatı sunar.
- Geniş Topluluk Desteği: Dünya çapında milyonlarca geliştirici bu platformları kullandığı için, karşılaşılan bir hatanın çözümü açık kaynaklı forumlarda (GitHub, Stack Overflow) kolayca bulunabilir.
Riskler ve Sınırlılıklar
- Donanımsal Yetersizlik (Darboğaz): Raspberry Pi, derin öğrenme modellerini çalıştırabilse de yoğun yapay zeka işlemleri altında aşırı ısınabilir ve kare hızı (FPS) düşebilir. Bu durum gecikmelere yol açar.
- Güvenlik ve Kararsızlık: Gerçek dünya koşullarında (ani ışık değişimi, engebeli zemin) sensörler yanlış veri (gürültü) üretebilir. Filtreleme algoritmaları (Örn: Kalman Filtresi) iyi kurgulanmazsa robot kontrolden çıkabilir.
- Siber Güvenlik Açıkları: Raspberry Pi üzerinde çalışan işletim sistemi, ağa bağlı olduğunda gerekli güvenlik protokolleri uygulanmazsa dış müdahalelere açık hale gelebilir.
6. Adım Adım Başlangıç İçin Yol Haritası
Bu alana adım atmak isteyen bir geliştirici adayının şu sırayı takip etmesi başarısızlık hissini azaltacak ve öğrenme eğrisini optimize edecektir:
- Aşama: Sadece Arduino ile Engelden Kaçan Robot: Motor sürücü mantığını, HC-SR04 mesafe sensörünü okumayı ve temel döngüleri kavrayın.
- Aşama: Çizgi İzleyen Robot: Kızılötesi sensör dizilimlerini okumayı ve PID (Oransal-İntegral-Türevsel) kontrol algoritmasıyla aracı pürüzsüz yürütmeyi öğrenin.
- Aşama: Raspberry Pi Entegrasyonu: Pi üzerine OpenCV kurarak kameradan gelen renkleri (örneğin kırmızı bir topu) takip eden bir mekanizma geliştirin.
- Aşama: Sensör Füzyonu ve Hibrit Kontrol: Arduino’nun motorları sürdüğü, Raspberry Pi’nin ise seri haberleşme (UART) üzerinden Arduino’ya yön komutları gönderdiği gelişmiş mimariye geçiş yapın.
Sonuç
Arduino ve Raspberry Pi ile otonom araç projeleri geliştirmek, sadece keyifli bir hobi projesi olmanın ötesinde, geleceğin akıllı şehirleri ve taşımacılık sistemleri için entelektüel bir yatırım sürecidir. Küçük ölçekte çözülen bir şerit takip problemi ya da engelden kaçma algoritması, gelecekte insanlığın hizmetine sunulacak tam otonom tırların, teslimat robotlarının ve binek araçların temel çalışma prensibini oluşturmaktadır. Doğru donanım seçimi, sabırlı bir kodlama süreci ve simülasyon testleriyle, siz de bu dönüşümün bir parçası olabilirsiniz.

profesör administrator
Yorum yapabilmek için giriş yapmalısınız.

Yazar hakkında