Yapay Zeka Entegreli Otonom Robot Köpek/Araç Projeleri Nasıl Tasarlanır?
Son yıllarda Boston Dynamics’in “Spot” isimli robot köpeği ya da Tesla’nın tam otonom araç prototipleri sosyal medyada ve teknoloji dünyasında büyük fırtınalar kopardı. Bir zamanlar sadece bilimkurgu filmlerinde görebileceğimiz, dört ayağı üzerinde dengede duran, engelleri kendi fark edip yönünü değiştiren ve karmaşık arazilere uyum sağlayan bu makineler, artık erişilebilir birer teknoloji projesine dönüştü.
Yapay zeka (YZ) destekli otonom robot köpek ve araç projeleri, günümüzde mekatronik mühendisliği, derin öğrenme, bilgisayarlı görü ve biyomimetik (doğayı taklit eden bilim) alanlarının en büyüleyici kesişim noktasıdır. Peki, kendi kendine karar verebilen, yürüyen ya da tekerlekli bu akıllı sistemler sıfırdan nasıl tasarlanır? Bu kapsamlı rehberde, otonom robot projelerinin mimarisini, donanımsal ve yazılımsal yapı taşlarını, güncel akademik araştırmaları ve bu teknolojinin sunduğu avantaj-risk dengesini bilimsel ama anlaşılır bir dilde ele alacağız.
1. Mimari ve Biyomimetik Tasarım: Şasi ve Kinematik Dinamikler
Otonom bir robot köpek (quadruped) veya araç tasarlarken ilk adım, fiziksel gövdenin (şasinin) ve hareket mekanizmasının kurgulanmasıdır. Tekerlekli araçlar için aerodinamik ve ağırlık merkezi kritik öneme sahipken, dört bacaklı robot köpeklerde durum çok daha karmaşık bir hal alır.
Bacak Kinematiği ve Serbestlik Derecesi (DoF)
Bir robot köpeğin her bir bacağında genellikle en az 3 adet servo veya fırçasız (brushless) motor bulunur. Bu, robotun bacak başına 3, toplamda ise en az 12 Serbestlik Derecesine (Degree of Freedom – DoF) sahip olduğu anlamına gelir. Tasarım aşamasında, bacakların hareketini simüle etmek için Ters Kinematik (Inverse Kinematics) denklemleri kullanılır. Ters kinematik, robotun gövdesinin belirli bir koordinata gitmesi için bacaklardaki motorların hangi açıyla dönmesi gerektiğini hesaplayan matematiksel bir modeldir.
Malzeme Seçimi ve Ağırlık Optimizasyonu
Robotun motorlara binen yükü azaltması ve bataryasını verimli kullanabilmesi için gövdenin hem hafif hem de dayanıklı olması gerekir. Bu nedenle prototipleme aşamasında karbon fiber, havacılık sınıfı alüminyum (7075) veya 3 boyutlu yazıcılarla üretilen dayanıklı PETG/Karbon takviyeli filamentler tercih edilir.
2. Donanım Ekosistemi: Yapay Zekanın Kasları ve Duyu Organları
Akıllı bir otonom robot, çevresini algılamak için sensörlere, bu verileri işlemek için güçlü işlemcilere ve fiziksel eylemi gerçekleştirmek için aktüatörlere (motorlara) ihtiyaç duyar.
Kontrol Üniteleri (Beyin Mimarisi)
Otonom robotlarda genellikle iki kademeli bir işlemci mimarisi (hibrit sistem) kullanılır:
- Alt Seviye Kontrolör (Omurilik): STM32 veya Teensy gibi güçlü mikrodenetleyiciler, motorların anlık konumlarını, jiroskop verilerini okur ve milisaniyeler içinde motor açısı düzeltmelerini yapar. Gerçek zamanlı (Real-time) kontrol için bu şarttır.
- Üst Seviye Kontrolör (Beyin): NVIDIA Jetson Orin Nano / Xavier veya gelişmiş Raspberry Pi 5 gibi yapay zeka işlemcileri kullanılır. Bu kartlar, üzerlerinde barındırdıkları GPU (Grafik İşlemci) çekirdekleri sayesinde yapay zeka modellerini ve derin öğrenme algoritmalarını gerçek zamanlı olarak çalıştırır.
Sensör Füzyonu (Algılama Sistemi)
Robotun kaybolmaması ve çevresini üç boyutlu olarak modelleyebilmesi için şu sensörlerin bir arada çalışması (Sensör Füzyonu) gerekir:
- 3D LiDAR: Lazer ışınları göndererek robotun çevresinin anlık olarak nokta bulutu (Point Cloud) haritasını çıkarır.
- Stereo Derinlik Kamerası (Örn: Intel RealSense): İnsan gözü gibi iki mercekle çalışarak nesnelerin robota olan tam mesafesini ve derinliğini hesaplar.
- IMU (Atalet Ölçüm Ünitesi): Robotun dengede kalabilmesi, eğimli arazileri fark edebilmesi ve düşmesini engellemek için pitch, roll ve yaw açılarını ölçen kritik bir sensördür.
3. Yazılım Mimarisi ve Yapay Zeka Entegrasyonu
Bir robotu otonom yapan şey, sensörlerden gelen ham verileri anlamlı kararlara dönüştüren yazılım katmanıdır. Günümüz modern projelerinde bu süreç ROS 2 (Robot Operating System) çatısı altında kurgulanır.
SLAM (Eşzamanlı Haritalama ve Konumlandırma)
Otonom araç veya robot köpek, bilmediği bir ortama bırakıldığında önce nerede olduğunu anlamak ve çevrenin haritasını çıkarmak zorundadır. Bunun için RTAB-Map veya ORB-SLAM gibi algoritmalar kullanılır. Robot hareket ettikçe hem kendi konumunu günceller hem de odanın dijital bir haritasını belleğine kaydeder.
Takviyeli Öğrenme (Reinforcement Learning) ve Denge
Robot köpeklerin düzgün yürümesi, kaygan zeminlerde dengesini kaybetmemesi veya bir darbe aldığında düşmemesi için geleneksel kodlama yöntemleri yetersiz kalır. Güncel projelerde yapay zeka, Takviyeli Öğrenme (RL) ile eğitilir. Robot, sanal bir simülasyon ortamında (NVIDIA Isaac Gym veya Gazebo) milyonlarca kez yürümeyi dener. Düştükçe ceza puanı, dengede kalıp ileri gittikçe ödül puanı alır. Bu sayede en optimal yürüme ve denge algoritmasını yapay zeka kendi kendine keşfeder.
Bilgisayarlı Görü (Computer Vision)
NVIDIA Jetson üzerinde koşan hafifletilmiş yapay zeka modelleri (YOLOv8 veya TensorFlow Lite), kameradan gelen görüntüyü saniyede 30 kare hızla analiz eder. Robot, karşısındaki nesnenin bir “insan”, “kedi”, “merdiven” veya “engel” olduğunu bu sayede anlar ve “insanı takip et” ya da “engelden kaç” gibi üst düzey kararlar verir.
4. Akademik Araştırmalar ve Deneysel “Klinik” Yaklaşımlar
Yapay zekalı robot tasarımı alanındaki en güncel akademik çalışmalar, robotların bilişsel yeteneklerini ve sürü psikolojilerini (Swarm Robotics) ölçen laboratuvar testlerine odaklanmaktadır. MIT’nin Biomimetic Robotics Lab bünyesinde yürütülen araştırmalar, robot köpeklerin sadece sert zeminlerde değil, kum, çamur ve kar gibi deforme olabilen esnek zeminlerdeki hareket dinamiklerini incelemektedir. Bu deneysel çalışmalarda, bacak uçlarına yerleştirilen taktil (dokunsal) sensörler sayesinde yapay zeka, bastığı zeminin yumuşaklığını milisaniyeler içinde analiz ederek motor torkunu dinamik olarak ayarlamaktadır.
Ayrıca havacılık ve otomotiv sektöründe “klinik test” olarak kabul edilen HIL (Hardware-in-the-Loop) simülasyonları, robotun fiziksel olarak üretilmeden önce dijital ikizi (Digital Twin) üzerinden test edilmesini sağlar. Yapay zeka modeli sanal dünyada binlerce farklı kaza ve devrilme senaryosuna maruz bırakılarak algoritmanın kararlılığı (robustness) akademik düzeyde valide edilmektedir.
5. Avantajlar ve Riskler Değerlendirmesi
Otonom robot köpekler ve araçlar endüstriyel dünyada devrim yaratma potansiyeline sahip olsa da teknolojik olgunluk sürecinde bazı kritik riskleri ve sınırları barındırır.
Avantajlar
- Arama Kurtarma ve Tehlikeli Görevler: Deprem enkazları, maden kazaları, nükleer sızıntı alanları veya patlayıcı madde tespiti gibi insan hayatını doğrudan tehdit eden senaryolarda bu robotlar kusursuz birer kurtarıcıdır.
- Lojistik ve Akıllı Dönüşüm: Fabrika içi otonom parça taşımacılığından, zorlu arazilerdeki askeri lojistik operasyonlara kadar geniş bir yelpazede insan gücüne olan bağımlılığı azaltır ve hızı artırır.
- Yüksek Mobilite: Tekerlekli araçların aşamadığı merdiven, kayalık ve engebeli arazileri, bacaklı yapıları sayesinde kolayca aşabilirler.
Riskler ve Sınırlılıklar
- Enerji ve Batarya Çıkmazı: Robot köpeklerdeki 12 veya daha fazla motorun ve yapay zeka işlemcisinin (NVIDIA Jetson) yüksek güç tüketimi nedeniyle, mevcut Li-Po batarya teknolojileriyle uçuş veya yürüyüş süreleri genellikle 45 ila 90 dakika ile sınırlıdır.
- Yapay Zeka Kararsızlığı (Edge Cases): Yapay zeka modelleri, daha önce eğitim verisinde görmediği istisnai bir durumla (örneğin aşırı parlak yansıyan bir cam zemin veya sıra dışı bir engel) karşılaştığında anlık olarak kilitlenebilir, yanlış karar vererek kontrolden çıkabilir.
- Etik ve Güvenlik Tehditleri: Bu robotların otonom silahlandırma projelerinde kullanılması küresel boyutta ciddi etik tartışmalara yol açmaktadır. Ayrıca internete bağlı otonom sistemlerin siber saldırıya uğraması (Hacklenme), robotun bir tehdit unsuruna dönüşmesine neden olabilir.
6. Sıfırdan Başlayacak Geliştiriciler İçin Yol Haritası
Eğer yapay zeka entegreli otonom bir robot projesine adım atmak istiyorsanız, doğrudan 12 motorlu büyük bir robot köpek üretmeye çalışmak yerine şu kademeli yolu izlemelisiniz:
- Aşama (Simülasyon): Bilgisayarınıza ROS 2 ve Gazebo kurun. Açık kaynaklı bir robot köpek modelini (Örn: Stanford Pupper veya Mini Cheetah) sanal ortamda klavye ile yürütmeye çalışın. Kod mimarisini kavrayın.
- Aşama (Tekerlekli Araçla Başlangıç): 2 veya 4 tekerlekli, üzerinde Raspberry Pi ve basit bir web kamerası olan küçük bir robot araba yapın. OpenCV kütüphanesiyle şerit takibi ve nesne algılama yaptırarak yapay zekanın donanımla entegrasyonunu öğrenin.
- Aşama (Küçük Ölçekli Quadruped): 3D yazıcıdan basabileceğiniz, mikro servo motorlar ve Arduino/ESP32 kombinasyonuyla çalışan mini robot köpek projelerini (Örn: OpenCat / Bittle) inceleyin ve kendi yürütme algoritmanızı yazın.
- Aşama (Gelişmiş Sensör Füzyonu): Sisteme LiDAR ve NVIDIA Jetson ekleyerek robotunuzu tamamen otonom haritalama (SLAM) yapabilen akıllı bir asistana dönüştürün.
Sonuç
Yapay zeka entegreli otonom robot köpek ve araç projeleri tasarlamak; matematiksel modelleme, yazılım mimarisi ve mekanik hassasiyetin kusursuz bir senfonisidir. Takviyeli öğrenme ve bilgisayarlı görü kütüphanelerinin açık kaynaklı hale gelmesi, genç mühendislerin ve teknoloji girişimcilerinin bu alanda dünya standartlarında projeler üretmesini kolaylaştırmaktadır. Batarya sınırlamaları ve siber güvenlik gibi riskler doğru mühendislik yaklaşımlarıyla optimize edildiğinde, bu akıllı otonom sistemler yakın gelecekte hayatımızın olağan birer parçası olacaktır.
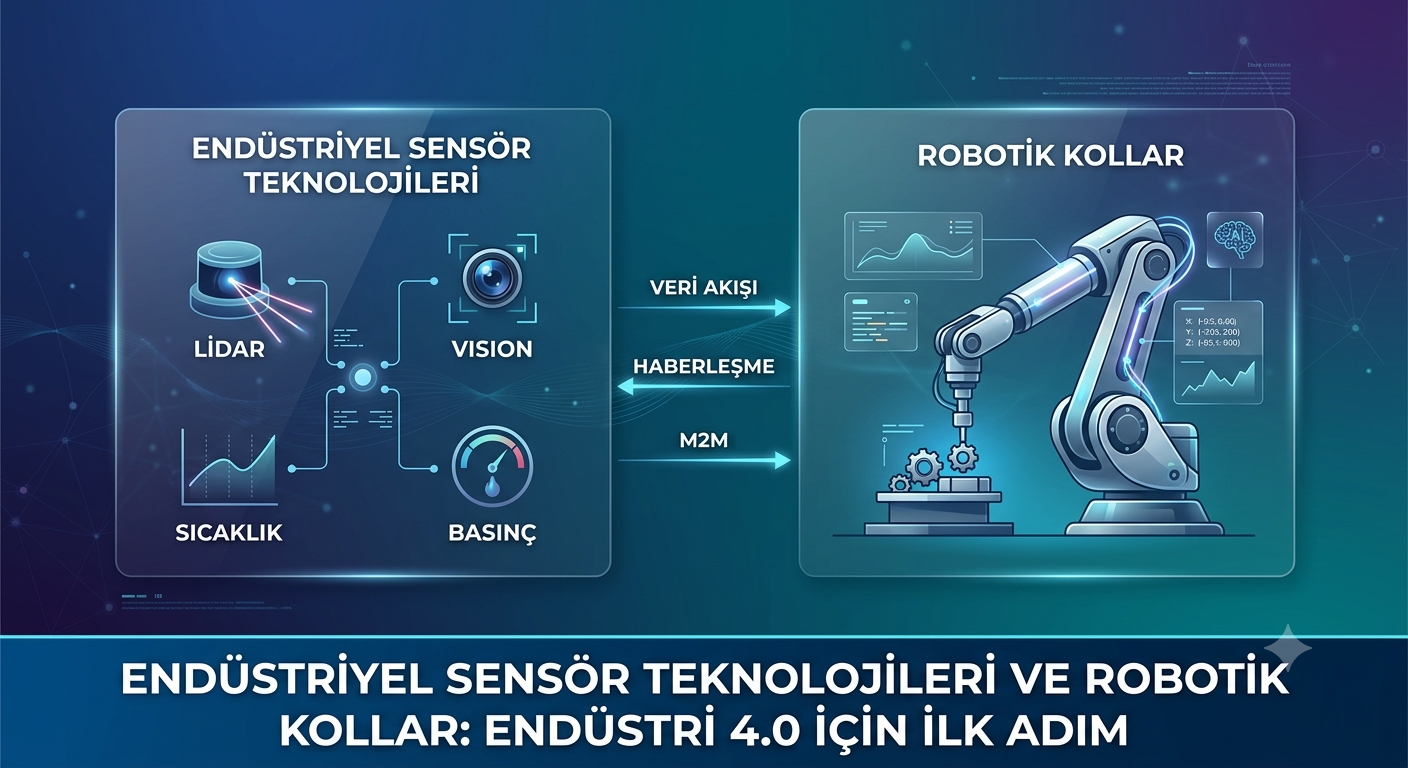
Endüstriyel Sensör Teknolojileri ve Robotik Kollar: Endüstri 4.0 İçin İlk Adım
Buhar gücünün üretimi makineleştirdiği ilk sanayi devriminden bu yana üretim bantları hiç durmadı. Ancak bugün, fabrikalar sadece mekanik olarak dönen çarklardan çok daha fazlasını ifade ediyor. İçinde bulunduğumuz Endüstri 4.0 dönemi; makinelerin birbiriyle konuştuğu, kararları yapay zekanın verdiği ve insan ile robotun yan yana çalıştığı “karanlık fabrikaların” ve akıllı üretim sistemlerinin çağıdır.
Bu muazzam dönüşümün temelinde iki vazgeçilmez unsur yer alır: Fabrikaların dokunma, görme ve hissetme organları olan endüstriyel sensörler ile fiziksel işi kusursuzca yerine getiren robotik kollar. Üretimde dijitalleşmeye geçmek isteyen bir işletme için bu iki teknolojinin entegrasyonu, otonomlaşmanın ilk ve en kritik adımıdır. Bu rehber yazıda, endüstriyel sensörlerin ve robotik kolların çalışma dinamiklerini, aralarındaki sinerjiyi, bu alandaki bilimsel/endüstriyel araştırmaları ve geçiş sürecinin avantaj-risk dengesini detaylıca inceleyeceğiz.
1. Fabrikaların Duyu Organları: Endüstriyel Sensör Teknolojileri
Bir robotik kol, ne kadar güçlü veya hızlı olursa olsun, çevresini algılayamadığı sürece sadece kör bir mekanik yığındır. Endüstriyel sensörler, fiziksel dünyadaki verileri (sıcaklık, basınç, konum, mesafe) alıp mikrodenetleyicilerin ve endüstriyel bilgisayarların (PLC) anlayabileceği elektriksel sinyallere dönüştürür.
Akıllı bir fabrikada en sık kullanılan sensör mimarilerini şu şekilde sınıflandırabiliriz:
- Proximity (Yakınlık) Sensörleri: Endüstriyel üretim hatlarında en çok karşımıza çıkan sensörlerdir. Metal nesneleri algılayan indüktif sensörler ve metal olmayan nesneleri de tespit edebilen kapasitif sensörler olarak ayrılırlar. Üretim bandından geçen bir kutunun veya parçanın doğru konumda olup olmadığını anlamak için kullanılırlar.
- Optik ve Fotoelektrik Sensörler: Işık ışınlarının kesilmesi veya yansıması prensibiyle çalışırlar. Çok uzak mesafelerdeki nesnelerin varlığını veya sayısını mikrosaniyeler içinde tespit edebilirler.
- Ultrasonik Sensörler: Ses dalgalarını kullanarak nesnelerin mesafesini milimetrik doğrulukla ölçerler. Tozlu, dumanlı veya sıvı dolu zorlu fabrika ortamlarında bile kararlı çalışabilirler.
- Kuvvet ve Tork Sensörleri: Genellikle robotik kolların uç elemanlarına (gripper/tutucu) yerleştirilirler. Robotun tuttuğu nesneye ne kadar baskı uyguladığını ölçerler. Hassas bir cam bardağı kırmadan tutmak veya bir vidayı doğru torkla sıkmak bu sensörler sayesinde mümkündür.
- Endüstriyel Kameralar (Yapay Görme – Machine Vision): Sensör teknolojisinin en gelişmiş fazıdır. Üretilen parçaların üzerindeki mikroskobik çatlakları, renk hatalarını veya montaj eksikliklerini yapay zeka algoritmalarıyla gerçek zamanlı olarak analiz ederler.
2. Kas Gücü ve Esneklik: Endüstriyel Robotik Kollar
Robotik kollar, insan kolunun hareket kabiliyetini taklit eden, genellikle 4 ila 6 eksenli (Serbestlik Derecesi – DoF) mekanik sistemlerdir. Her bir eksen, robota belirli bir yönde dönme veya esneme yeteneği kazandırır.
Endüstri 4.0 mimarisinde robotik kollar temel olarak iki sınıfta incelenir:
Geleneksel Endüstriyel Robotlar
Otomotiv hatlarında gördüğümüz, çok yüksek hızlarda ve ağır yüklerle çalışan devasa kollardır. Bu robotlar son derece güçlüdür ancak çevrelerindeki insan işçiler için ölümcül riskler taşırlar. Bu yüzden fabrikalarda kafeslerin arkasında çalıştırılırlar.
Kolaboratif Robotlar (Cobot)
Endüstri 4.0’ın en büyük inovasyonlarından biridir. Üzerlerinde gelişmiş kuvvet sensörleri ve yapay görme sistemleri barındırırlar. Bir insan işçiye çarptıklarında veya en ufak bir dirençle karşılaştıklarında milisaniyeler içinde dururlar. Kafessiz çalışabilirler ve insanla aynı masada, yan yana montaj yapabilecek şekilde tasarlanmışlardır.
3. Akademik Araştırmalar ve “Klinik” Yaklaşımlar: Sensör Füzyonu ve Kestirimci Bakım
Mühendislik literatüründe ve IEEE dergilerinde yayımlanan güncel araştırmalar, tek bir sensörden veri almak yerine “Sensör Füzyonu” (Sensor Fusion) adı verilen algoritmalara odaklanmaktadır. Sensör füzyonu; kameradan gelen görüntü, tork sensöründen gelen baskı ve sıcaklık sensöründen gelen verileri aynı anda yapay zeka modeline besleyerek sistemin hata payını sıfıra indirmeyi amaçlar.
Ayrıca, endüstriyel dünyada robotların güvenilirliğini ölçmek için yapılan “klinik” saha testleri, Kestirimci Bakım (Predictive Maintenance) alanında devrim yaratmıştır. Araştırmalara göre, robotik kolların eklemlerine yerleştirilen titreşim ve akım sensörleri izlenerek, bir dişlinin veya motorun ne zaman arızalanacağı ortalama %92 doğrulukla 2 hafta öncesinden tahmin edilebilmektedir. Bu durum, üretimin aniden durmasını (plansız duruş süresi) engelleyerek fabrikalara milyonlarca dolarlık tasarruf sağlamaktadır.
4. Avantaj – Risk Değerlendirmesi
Üretim hattını endüstriyel sensörler ve robotik kollarla akıllı hale getirmek her işletme için büyük bir dönüşümdür. Ancak bu teknolojik yatırımın getirdiği fırsatların yanında, yönetilmesi gereken operasyonel riskler de mevcuttur.
Avantajlar
- Hata Payının Sıfırlanması ve Standart Kalite: İnsan faktörüne bağlı yorgunluk, dikkat dağınıklığı ve gözden kaçırma gibi sorunlar ortadan kalkar. Robotik kol, mikrometre düzeyindeki hassasiyetle 24 saat boyunca aynı kalitede parça üretebilir.
- İş Sağlığı ve Güvenliği (İSG) Optimizasyonu: Kimyasal sızıntı riski olan alanlarda, aşırı sıcak dökümhanelerde veya ağır yüklerin kaldırılması gereken lojistik hatlarında robotların kullanılması, iş kazalarını ve meslek hastalıklarını radikal bir şekilde düşürür.
- Verimlilik ve Hız Artışı: Molasız çalışan, sensörler sayesinde hatayı anında fark edip düzelten sistemler, üretim çıktısını ve işletme cironuzu katlayarak artırır.
- Veri Odaklı Yönetim: Sensörler sayesinde fabrikanın anlık üretkenliği bulut tabanlı sistemlere aktarılır. İşletme sahibi dünyanın öbür ucunda bile olsa fabrikasının verimliliğini canlı olarak izleyebilir.
Riskler ve Sınırlılıklar
- Yüksek İlk Yatırım Maliyeti: Kaliteli endüstriyel sensörler, altı eksenli robot kollar ve bunların yazılımsal entegrasyonu ciddi bir sermaye gerektirir. Küçük ve orta ölçekli işletmeler (KOBİ) için geri dönüş süresi (ROI) iyi hesaplanmalıdır.
- Siber Güvenlik Tehditleri: Endüstri 4.0 ile birlikte internete ve yerel ağlara bağlanan robotlar, siber korsanların hedefi haline gelebilir. Gerekli firewall ve şifreleme protokolleri uygulanmazsa, tüm üretim hattını kilitleyebilecek siber saldırılar (Ransomware) yaşanabilir.
- Donanımsal Bağımlılık ve Kararsızlık (Gürültü): Fabrika ortamlarındaki yoğun elektromanyetik alanlar, toz ve nem, sensörlerin “gürültülü” veya yanlış veri üretmesine neden olabilir. İyi kalibre edilmemiş bir sensör, robot kolun yanlış hareket yapmasına ve tüm üretim bandına zarar vermesine yol açabilir.
- Nitelikli İş Gücü İhtiyacı: Robotların sisteme dahil edilmesi düz işçilik ihtiyacını azaltırken; bu robotları programlayacak, bakımını yapacak ve sensör verilerini analiz edecek “Mavi Yakalı Dijital İşçilere” (Mekatronik ve Robotik Teknisyenleri) olan bağımlılığı artırır.
5. Endüstri 4.0 Dönüşümü İçin Yol Haritası
Bir fabrikayı veya atölyeyi akıllı hale getirmek için her şeyi tek seferde değiştirmeye çalışmak büyük bir hatadır. Kademeli bir geçiş planı uygulanmalıdır:
- Aşama (Dijital İzleme): Mevcut manuel makinelerinize basit yakınlık ve sıcaklık sensörleri takarak sadece veri toplamaya başlayın. Üretim hattınızın dijital röntgenini çekin.
- Aşama (Kısmi Otomasyon): En çok tekrarlanan, insanı en çok yoran veya hata payı en yüksek olan tek bir operasyonu (örneğin paketleme veya taşıma) kolaboratif bir robot (cobot) ile otonomlaştırın.
- Aşama (Tam Entegrasyon ve Yapay Zeka): Robot kolları ve sensörleri merkezi bir endüstriyel bilgisayara (PLC/SCADA) bağlayarak sistemlerin birbiriyle haberleşmesini (M2M) sağlayın ve kestirimci bakım algoritmalarını devreye alın.
Sonuç
Endüstriyel sensörler ve robotik kollar, Endüstri 4.0 vizyonunun sadece başlangıcı değil, aynı zamanda en somut ve en hızlı geri dönüş sağlayan ayaklarıdır. Doğru sensör füzyonlarıyla donatılmış, siber güvenlik önlemleri alınmış ve iyi kalibre edilmiş bir otomasyon sistemi, işletmeleri küresel rekabette öne geçirecek yegane unsurdur. Teknolojinin bu yönünü kavrayarak üretime entegre eden vizyoner girişimciler ve mühendisler, yarının akıllı dünyasında endüstri liderleri olarak yerlerini alacaklardır.
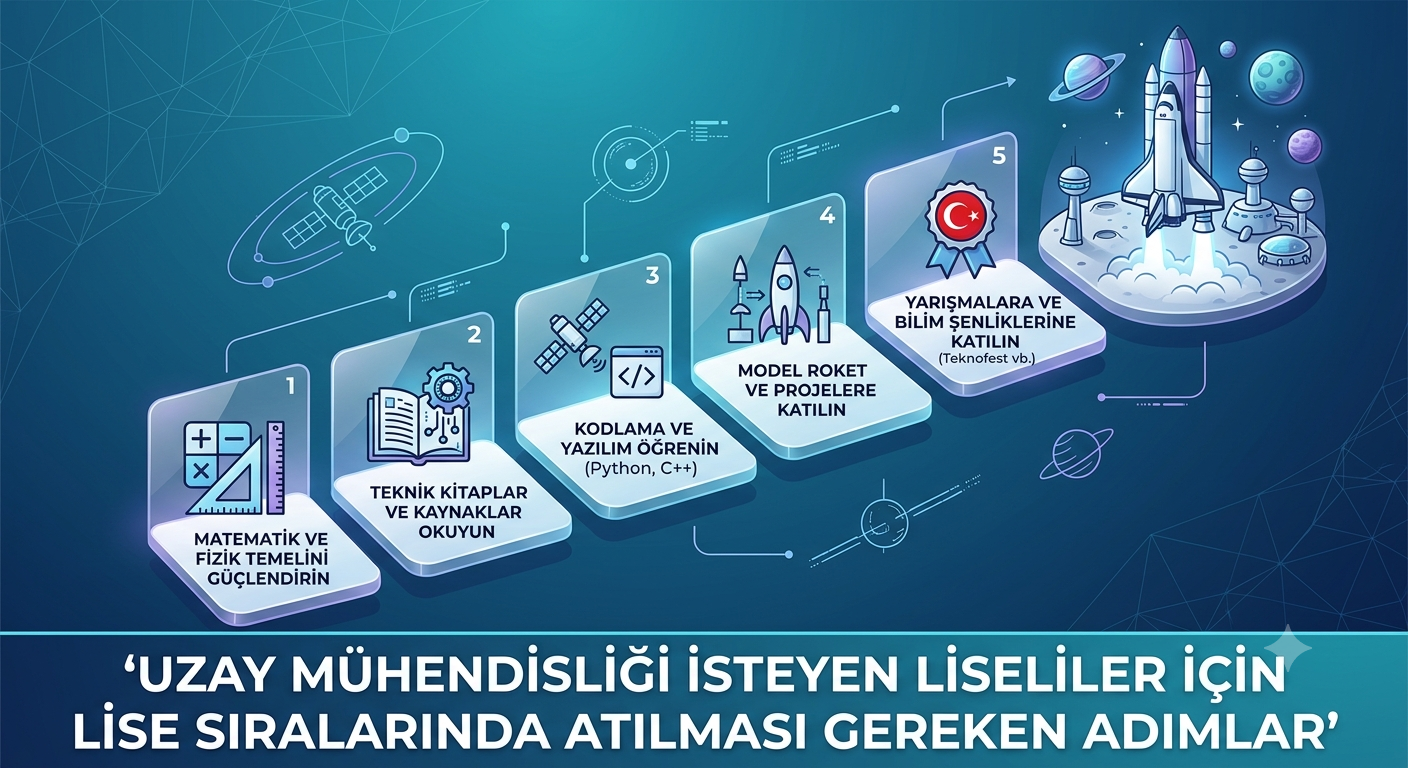
Uzay Mühendisliği İsteyen Liseliler İçin Lise Sıralarında Atılması Gereken Adımlar
Uzay teknolojileri, insanlığın sınırlarını zorlayan ve geleceğini şekillendiren en dinamik mühendislik dallarından biridir. Bir zamanlar sadece devletlerin devasa bütçelerle yürüttüğü uzay misyonları, günümüzde SpaceX, Blue Origin gibi özel şirketlerin ve küresel girişimlerin öncülüğünde ticari, erişilebilir ve sürdürülebilir bir sektöre dönüşmüştür. Roket itki sistemleri, yörünge mekaniği, uydu tasarımı ve derin uzay keşifleri gibi büyüleyici alanları kapsayan Uzay Mühendisliği (Aerospace Engineering), doğal olarak lise çağındaki pek çok gencin en büyük kariyer hayali haline gelmiştir.
Ancak bu prestijli mesleğe giden yol, sadece üniversite sınavında yüksek bir puan almaktan ibaret değildir. Küresel havacılık ve uzay endüstrisi, teorik bilginin yanı sıra multidisipliner düşünebilen, pratik problem çözme yeteneğine sahip ve kriz anlarında soğukkanlı kalabilen mühendis profilleri aramaktadır. Bu nedenle, lise sıralarında atılacak bilinçli adımlar, geleceğin uzay mühendislerinin kariyer mimarisini erkenden inşa etmelerini sağlar. Bu detaylı rehber yazıda; liselilerin atması gereken adımları, eğitim bilimleri ve bilişsel psikoloji araştırmaları ışığında, avantaj ve risk dengelerini gözeterek bilimsel ama akıcı bir dille ele alacağız.
1. Akademik Temelleri Güçlendirmek: Fiziğin ve Matematiğin Ötesine Geçmek
Uzay mühendisliği, evrenin temel fiziksel yasalarını manipüle ederek çalışan bir disiplindir. Lisede alınan matematik ve fizik dersleri, bu mühendisliğin yapı taşlarıdır.
- Matematiksel Analiz ve Modelleme: Kalkülüsün (Türev ve İntegral) temel mantığını lisede kavramak, üniversitedeki akışkanlar mekaniği veya yörünge dinamikleri derslerinde yaşanacak zorlukları minimuma indirir. Matematik, uzay mühendisi için sadece bir ders değil, evrenin dilidir.
- Klasik Mekanik ve Termodinamik: Newton yasaları, momentumun korunumu, vektörler ve termodinamiğin temel ilkeleri; bir roketin atmosferden çıkış senaryolarını anlamanın ilk adımıdır. Liseli bir geliştiricinin bu konuları formül ezberlemek yerine, “Bu formül bir roket motorunda neyi temsil ediyor?” sorusuyla irdelemesi gerekir.
2. Nöropedagojik ve Bilişsel Perspektif: Erken Yaşta Mühendislik Zihniyeti Kazanmak
Eğitim psikolojisi ve bilişsel gelişim alanında yapılan güncel nörobilimsel araştırmalar, 14-18 yaş aralığındaki (lise dönemi) bireylerin beyinlerinde Prefrontal Korteks gelişiminin ve sinaptik budanmanın (bilişsel esneklik, planlama ve soyut düşünme yetileri) en yüksek seviyede olduğunu göstermektedir.
Bu dönemde soyut fizik teorilerini somut projelere (örneğin model roket yapımı veya simülasyon kodlama) dönüştüren gençlerin beyinlerindeki nöral ağlar, mühendislik zihniyetine uygun şekilde optimize olur. Harvard Eğitim Bilimleri Enstitüsü’nün yaptığı çalışmalar, erken yaşta uygulamalı STEM projeleriyle ilgilenen öğrencilerin, üniversite yıllarında karşılaştıkları karmaşık mühendislik problemlerinde %40 daha az bilişsel yük (stres ve tıkanma) yaşadıklarını ortaya koymaktadır. Bu durum, lisede atılacak pratik adımların akademik direnci artırdığını kanıtlar niteliktedir.
3. Lise Sıralarında Atılması Gereken Pratik ve Teknolojik Adımlar
Geleceğin uzay mühendisliği adaylarının lise hayatı boyunca kendi portfolyolarına eklemesi gereken kritik nitelikleri şu başlıklar altında toplayabiliriz:
Gömülü Sistemler ve Yazılım Dünyasına Giriş
Modern bir uzay aracı, yürüyen bir süper bilgisayardır. Uyduların ve roketlerin otonom kontrolü için yazılım bilmek zorunludur.
- Python ve C++: Algoritmik düşünceyi geliştirmek için Python ile başlayıp, donanımla doğrudan konuşan (gömülü sistemlerde kullanılan) C++ diline geçiş yapmak harika bir stratejidir.
- Arduino ve Ahududu Pi (Raspberry Pi): Küçük ölçekli sensörleri (basınç, ivmeölçer, jiroskop) bu kartlarla okumayı öğrenmek, bir uydunun telemetri sisteminin temel mantığını anlamaktır.
Bilgisayar Destekli Tasarım (CAD) Öğrenmek
Fikirlerinizi 3 boyutlu dünyaya aktarmanız gerekir.
- Fusion 360, SolidWorks veya Onshape: Bu programları lise düzeyinde başlangıç seviyesinde öğrenmek, roket gövdesi, motor nozulu veya mini uydu şasisi tasarlayabilmenizi sağlar. Tasarladığınız parçaları 3 boyutlu yazıcıdan (3D Printer) çıkararak somutlaştırmak prototipleme becerinizi geliştirir.
Model Roketçilik ve Amatör Uydu (CanSat) Projeleri
Teoriyi pratiğe dökmenin en heyecan verici yolu havacılık faaliyetleridir.
- Katı Yakıtlı Model Roketler: Türkiye’de ve dünyada yasal sınırlar dahilinde satılan model roket motorlarıyla kendi roketinizi tasarlayıp fırlatmak; aerodinamik kararlılık, merkezkaç kuvveti ve paraşüt açılma mekanizmaları gibi kavramları yaşayarak öğrenmenizi sağlar.
- CanSat (Kutu Uydu): Bir içecek kutusu boyutunda tasarlanan, içinde mikrodenetleyici, batarya ve sensörler barındıran mini uydu projelerine katılmak, gerçek bir uzay misyonunun küçük bir simülasyonudur.
4. Avantajlar ve Riskler Değerlendirmesi
Lise yıllarında kendisini tamamen uzay mühendisliği hedefine odaklamanın, öğrencinin hayatında hem büyük fırsatlar yarattığı hem de bazı riskler barındırdığı unutulmamalıdır. Bu denge stratejik olarak yönetilmelidir.
Avantajlar
- Erken Akademik Olgunluk: Üniversiteye başlayan akranları daha “kodlamaya giriş” veya “3D tasarım nedir” aşamasındayken, lisede bu adımları atmış bir öğrenci doğrudan üniversitedeki roket veya uydu takımlarına (Teknofest, Cansat Competition vb.) lider olarak seçilir.
- Küresel Burs ve Kabul Fırsatları: Yurt dışındaki (MIT, Stanford, Delft TU, Münih Teknik) veya Türkiye’deki seçkin üniversitelerin burs komiteleri, sadece sınav puanına bakmaz. Lise döneminde model roket yapmış, uluslararası yarışmalara katılmış öğrencileri doğrudan tercih ederler.
- Disiplinler Arası Esneklik: Uzay mühendisliği için öğrenilen yazılım, malzeme bilimi ve CAD tasarımı, ileride fikir değiştirilse bile yazılım, yapay zeka, makine veya mekatronik mühendisliği gibi diğer tüm alanlarda geçerli altın bileziklerdir.
Riskler ve Sınırlılıklar
- Akademik Odak Kaybı (Sınav Gerçeği): Türkiye gibi merkezi sınav sistemlerinin (YKS) belirleyici olduğu ülkelerde, öğrenciler projelerin büyüsüne kapılıp temel lise müfredat derslerini (Geometri, Kimya, Biyoloji vb.) ihmal edebilirler. Projelerde çok başarılı olup, hedeflediği üniversitenin taban puanını alamamak en büyük sistemik risktir.
- Tükenmişlik Sendromu ve Erken Bıkkınlık: Çok erken yaşta yoğun mühendislik süreçlerine giren, geceler boyu kod hatalarıyla uğraşan gençlerde, üniversiteye gelmeden önce zihinsel yorgunluk ve meslekten soğuma (tükenmişlik) görülebilir.
- Finansal ve Fiziksel Tehlikeler: Model roketçilik ve elektronik projeleri maliyetli hobilerdir. Ayrıca, katı yakıtlı motorların kullanımı, lehimleme süreçleri veya kimyasal maddelerle çalışırken gerekli iş güvenliği önlemleri (gözlük, maske, yangın tedbiri) alınmazsa fiziksel yaralanma riskleri doğar.
5. Geleceğin Uzay Mühendisleri İçin Stratejik Yol Haritası
Lise hayatınızı 4 yıla yayarak şu dengeli planı uygulayabilirsiniz:
[9. ve 10. Sınıf] -> Temel kodlama (Python), CAD yazılımları öğrenme, okul kulüplerine katılım.
[11. Sınıf]       -> Model roketçilik, Teknofest / uluslararası CanSat projeleri, ileri fizik/matematik takviyesi.
[12. Sınıf]       -> Projelere ara verme, merkezi sınavlara (YKS/SAT) tam odaklanma ve portfolyo hazırlığı.
- Dengeli Zaman Yönetimi (Pomodoro ve Bloklama): Proje çalışmalarınızı haftada 6-8 saat ile sınırlayın. Kalan zamanı lise derslerinize ve sosyal hayatınıza ayırarak zihinsel çeşitliliğinizi koruyun.
- İngilizceyi Ana Dil Gibi Öğrenin: Uzay mühendisliğinin uluslararası literatürü, NASA ve ESA dokümanları, roket motoru veri sayfaları tamamen İngilizcedir. Dil bariyerini lisede aşmak kritik bir zorunluluktur.
- Hataları “Veri” Olarak Kabul Edin: Havacılık ve uzay tarihi, patlayan roketlerin analizleriyle doludur. Tasarladığınız roket uçmadığında veya kodunuz çalışmadığında bunu bir başarısızlık değil, çözülmesi gereken bir “mühendislik problemi” (veri) olarak görmeyi alışkanlık haline getirin.
Sonuç
Uzay mühendisi olmak, sadece gökyüzüne bakıp hayal kurmak değil, o hayalleri termodinamik, matematik ve yazılım sınırları içinde gerçeğe dönüştürme sanatıdır. Lise sıralarında atacağınız her küçük adım—öğreneceğiniz tek bir satır kod, tasarlayacağınız basit bir 3D parça veya çözeceğiniz zorlu bir integral sorusu—sizi geleceğin uzay gemilerine, Mars kolonilerine ve insanlığın yıldızlar arası yolculuğuna bir adım daha yaklaştıracaktır. Sınav gerçeğini unutmadan, pratikten kopmayarak kuracağınız bu denge, sizi geleceğin lider mühendislerinden biri yapacaktır.
Lise Robotik Kulüpleri İçin Dünya Çapında Katılabilecekleri Prestijli Yarışmalar
Eğitim teknolojileri ve mühendislik pedagojisi, son yirmi yılda radikal bir dönüşüm geçirmiştir. Sadece teorik fizik, matematik ve bilgisayar bilimi formüllerini ezberleyen öğrenci profili, yerini bu bilgileri disiplinler arası bir potada eriterek somut projelere dönüştüren STEM (Science, Technology, Engineering, Mathematics) kuşağına bırakmıştır. Bu dönüşümün en dinamik ve katalizör unsurlarından biri ise lise seviyesindeki robotik kulüpleridir.
Lise robotik kulüpleri, öğrencileri sadece teknik bir hobiyle buluşturmaz; onları geleceğin endüstriyel dönüşümüne, otonom sistemlerine ve yapay zeka entegrasyonlarına hazırlar. Bu hazırlık sürecinin en yüksek motivasyon kaynağı ve küresel arenadaki vitrini ise uluslararası robotik yarışmalarıdır. Bu rehber yazıda, lise öğrencilerinin katılabileceği dünya çapındaki en prestijli robotik yarışmalarını, bu organizasyonların öğrencilerin bilişsel ve psikososyal gelişimleri üzerindeki etkilerini ve katılım süreçlerinin avantaj-risk analizlerini bilimsel bir yaklaşımla inceleyeceğiz.
1. Küresel Arenanın En Prestijli Lise Robotik Yarışmaları
Dünya çapında lise düzeyindeki öğrencileri bir araya getiren, hem mühendislik becerilerini hem de sosyal yetenekleri sınayan rüştünü ispatlamış dört büyük organizasyon öne çıkmaktadır:
FIRST Robotics Competition (FRC)
Gençlik organizasyonu FIRST (For Inspiration and Recognition of Science and Technology) tarafından düzenlenen FRC, lise düzeyindeki en büyük ve en prestijli robotik yarışması olarak kabul edilir.
- Mühendislik Boyutu: Öğrenciler, her yıl Ocak ayında açıklanan bir temaya göre yaklaşık 55-60 kg ağırlığında, endüstriyel kalitede malzemeler ve motorlar kullanan devasa robotlar inşa ederler.
- Sosyal ve Finansal Boyut: FRC sadece bir robot yarışı değildir. Kulüpler birer şirket gibi çalışmak zorundadır; kendi bütçelerini yönetirler, kurumsal sponsorlar bulurlar, sosyal sorumluluk projeleri üretirler ve “Duyarlı Profesyonellik” (Gracious Professionalism) ilkelerini yayarlar. Yarışmanın en büyük ödülü olan Impact Award, robotun performansına değil, takımın toplumda yarattığı olumlu dönüşüme verilir.
VEX Robotics Competition (VEX V5 / VRC)
Dünyanın en geniş katılımlı robotik yarışması olarak Guinness Rekorlar Kitabı’na giren VEX, modüler ve standartlaştırılmış bir ekosistem sunar.
- Mühendislik Boyutu: Öğrenciler FRC’ye kıyasla daha küçük boyutlu ama mekanik tasarımı ve otonom yazılım kalitesi son derece yüksek robotlar tasarlarlar. Tasarım sürecinde her adımın kaydedildiği bir “Mühendislik Defteri” (Engineering Notebook) tutulması zorunludur.
- Strateji Boyutu: Maçlar, rastgele eşleşen ittifaklar halinde oynanır. Bu durum, öğrencilerin anlık strateji geliştirme ve farklı kültürlerden gelen takımlarla hızlıca entegre olma yeteneğini geliştirir.
World Robot Olympiad (WRO) – Dünya Robot Olimpiyatları
Ülkelerin milli eğitim bakanlıkları ve robotik dernekleri iş birliğiyle yürütülen WRO, daha akademik ve görev odaklı bir yapıya sahiptir.
- Kategoriler: “Geleceğin Mühendisleri”, “Robomission” ve “Geleceğin Yenilikçileri” gibi kategorileri bulunur.
- Yazılım ve Otonomi: WRO yarışmalarında robotlar tamamen otonom çalışmak zorundadır. Yarışma günü öğrencilere verilen “Sürpriz Kural” (Surprise Rule), robotların kodlarının ve tasarımlarının ezbere değil, mantığa dayalı olarak anında optimize edilmesini gerektirir.
RoboCupJunior
Yapay zeka ve otonom robot araştırmalarını teşvik etmek amacıyla kurulan küresel RoboCup organizasyonunun liseler arası ayağıdır.
- Odak Alanı: Robotik futbol (Soccer), arama-kurtarma (Rescue) ve sahne sanatları (OnStage) temalarından oluşur. Özellikle yapay zeka, görüntü işleme ve karmaşık sensör füzyonları kullanmak isteyen ileri düzey kulüpler için en doğru adrestir.
2. Eğitim Bilimleri ve Nöropedagojik Perspektif: Yarışmaların Gençler Üzerindeki Etkisi
Robotik yarışmalarının lise öğrencileri üzerindeki etkileri, eğitim bilimleri ve nöropedagoji (beyin temelli öğrenme) alanında pek çok güncel araştırmaya konu olmaktadır.
Eğitim psikolojisi literatüründe “Proje Tabanlı Öğrenme” (Project-Based Learning – PBL) ve “Deneyimsel Öğrenme” (Experiential Learning) modellerinin en üst fazı robotik kulüplerinde gözlemlenir. MIT ve Harvard gibi kurumlarda yapılan eğitim araştırmaları, bu tür yoğun mühendislik süreçlerine katılan gençlerin beyinlerindeki prefrontal korteks gelişiminin (karar verme, problem çözme, duygu regülasyonu) akranlarına göre daha hızlı optimize olduğunu göstermektedir.
Öğrenciler karmaşık bir mekanik arıza veya kod hatası (bug) ile karşılaştıklarında, dopaminerjik sistemleri devreye girer. Hatayı çözmek için yapılan tekrarlı denemeler, beyindeki nöral ağları (sinapsları) güçlendirir ve bireyin “Yılmazlık” (Resilience / Psikolojik Sağlamlık) seviyesini artırır. Ayrıca, akran öğrenmesi (Peer Learning) sayesinde öğrenciler, karmaşık teknik kavramları birbirlerine anlatarak kalıcı hale getirirler.
3. Robotik Yarışmalarının Avantaj – Risk Değerlendirmesi
Uluslararası bir robotik yarışmasına katılmak bir okul, kulüp ve öğrenci için muazzam fırsatlar sunarken, doğru yönetilmediğinde psikolojik ve finansal riskleri de beraberinde getirebilir.
Avantajlar
- Küresel Kariyer ve Eğitim Kapıları: FRC, VEX veya WRO gibi prestijli yarışmalarda uluslararası derece elde etmek veya takım kaptanlığı, yazılım liderliği yapmak; Ivy League (Harvard, Yale vb.) ve önde gelen teknik üniversitelerin (MIT, Stanford, İTÜ, METU) kabul komitelerinde öğrencileri doğrudan öne geçirir. Birçok küresel şirket (NASA, Boeing, Google) bu yarışmaların mezunlarına özel staj bursları tanımaktadır.
- Gelişmiş Teknik Yetkinlikler: Öğrenciler endüstri standartlarında kullanılan SolidWorks, Autodesk Fusion 360 gibi CAD (Bilgisayar Destekli Tasarım) programlarını; Java, C++, Python gibi programlama dillerini ve GitHub gibi versiyon kontrol sistemlerini lise çağında profesyonel düzeyde kullanmayı öğrenirler.
- Sosyal Girişimcilik ve Finansal Okuryazarlık: Bir FRC takımının bütçesi binlerce doları bulabilir. Liseli gençlerin bu bütçeyi yönetmesi, kurumsal firmalara sunum yaparak sponsorluk alması, liderlik ve kriz yönetimi becerilerini yetişkinlik dönemi öncesinde mükemmelleştirir.
Riskler ve Sınırlılıklar
- Akademik Tükenmişlik ve Zaman Yönetimi: Yarışma dönemlerinde (özellikle “Build Season” denilen üretim aylarında) öğrenciler haftada 30-40 saati aşan süreleri atölyede geçirebilirler. Bu durum, lise müfredat derslerinin, üniversiteye hazırlık sınavlarının (YKS, SAT vb.) ihmal edilmesine ve kronik stres ile akademik tükenmişliğe yol açabilir.
- Sosyo-Ekonomik Eşitsizlik ve Finansal Baskı: FRC gibi yarışmalara katılım, parça maliyetleri, kayıt ücretleri ve yurt dışı seyahat masrafları nedeniyle oldukça yüksek bütçeler gerektirir. Finansal desteği zayıf olan devlet okulları veya taşra kulüpleri, özel okulların teknolojik imkanlarıyla yarışırken dezavantajlı duruma düşebilir ve bu durum öğrencilerde yetersizlik hissiyatı (İmpostor Sendromu) yaratabilir.
- Yüksek Rekabetin Getirdiği Psikolojik Baskı: Ödül odaklı aşırı rekabetçi ortamlarda, hedeflenen başarının gelmemesi durumunda gençlerde yoğun hayal kırıklığı, motivasyon kaybı ve takım içi çatışmalar baş gösterebilir. Bu süreç pedagojik bir mentor eşliğinde yönetilmezse, kulüp içi kopmalar yaşanabilir.
4. Başarılı Bir Robotik Kulübü İçin Sürdürülebilirlik Stratejileri
Dünya çapındaki prestijli yarışmalarda kalıcı başarılar elde eden kulüpler incelendiğinde, başarının tesadüf olmadığı, belirli bir kurumsal hafızaya dayandığı görülür. Sürdürülebilir bir lise robotik kulübü kurmak için şu adımlar hayati önem taşır:
- Dikey Mentorluk Sistemi (Usta-Çırak İlişkisi): 11. ve 12. sınıftaki deneyimli öğrenciler, takıma yeni katılan 9. sınıf öğrencilerine doğrudan teknik ve sosyal eğitimler vermelidir. Mezun olan öğrencilerin kulüple bağı koparılmamalı, takıma dönemsel mentorluk yapmaları sağlanmalıdır.
- Disiplinler Arası İş Bölümü: Kulüp içindeki her öğrencinin robot inşa etmesi gerekmez. Takım; Mekanik Tasarım, Yazılım/Otonomi, Elektronik/Pnömatik, PR/Sponsorluk ve Sosyal Sorumluluk gibi alt departmanlara ayrılmalıdır. Grafik tasarıma, videografiye veya muhasebeye ilgisi olan öğrenciler de kulüpte etkin rol alabilmelidir.
- Yarışma Öncesi Simülasyon ve Test Süreçleri: Tıpkı endüstriyel Ar-Ge süreçlerinde olduğu gibi, robotun sahaya çıkmadan önce okul koridorlarında veya geçici test alanlarında yüzlerce saat test edilmesi, mekanik yorulmaların ve yazılımsal kararsızlıkların (istisnai durum hatalarının) yarışma gününden önce tespit edilmesini sağlar.
Sonuç
Lise robotik kulüpleri ve dünya çapındaki prestijli yarışmalar, 21. yüzyılın mühendislik fidanlıklarıdır. FRC’nin endüstriyel vizyonu, VEX’in sistematik mühendislik yaklaşımı, WRO’nun otonomi disiplini ve RoboCup’ın yapay zeka odaklı yapısı; gençleri sadece birer teknoloji tüketicisi olmaktan çıkarıp vizyoner birer teknoloji üreticisine dönüştürür. Finansal ve psikolojik risklerin farkında olan, zaman yönetimini doğru kurgulamış ve rehber öğretmen/mentor desteğini arkasına almış bir robotik kulübü, lise öğrencilerinin hayatını değiştirebilecek en güçlü eğitim platformudur.
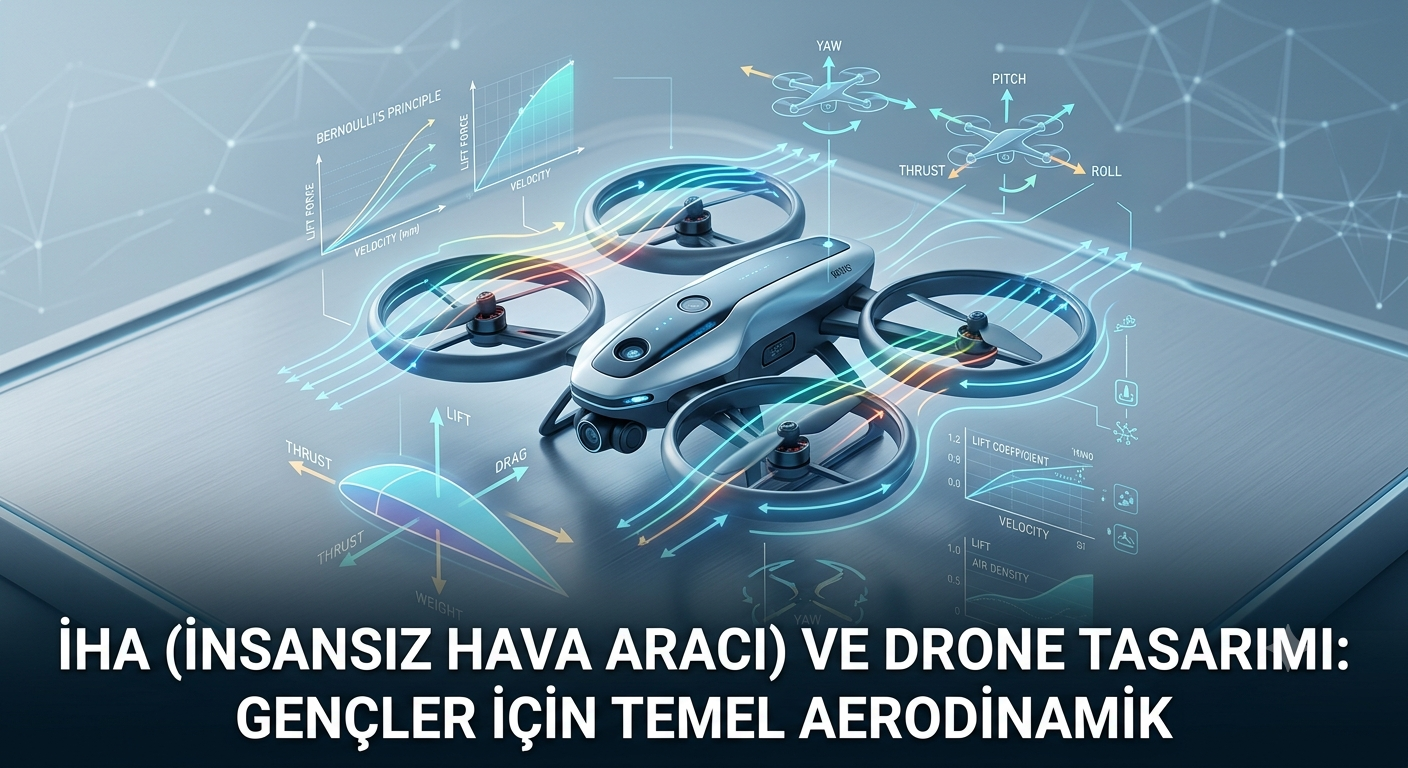
İHA (İnsansız Hava Aracı) ve Drone Tasarımı: Gençler İçin Temel Aerodinamik
Gökyüzüne bakıp devasa bir uçağın ya da küçücük bir quadcopterin (dört pervaneli drone) havada nasıl süzüldüğünü, aniden nasıl yön değiştirdiğini hiç merak ettiniz mi? Bu sihrin arkasında ne büyü ne de gizemli bir güç var; arkasındaki tek güç aerodinamik bilimidir.
Günümüzde İnsansız Hava Araçları (İHA) ve dronelar; kargo taşımacılığından arama kurtarma faaliyetlerine, tarımsal analizlerden sinematografiye kadar hayatımızın her alanına girmiş durumda. Geleceğin mühendisleri, tasarımcıları ve teknoloji liderleri olacak gençler için bu araçların nasıl uçtuğunu anlamak, yarının dünyasını inşa etmenin ilk adımıdır. Bu kapsamlı rehberde, İHA ve drone tasarımının kalbi olan aerodinamik prensipleri, güncel mühendislik yaklaşımlarını, bu teknolojinin sunduğu avantajları ve barındırdığı riskleri bilimsel ama bir o kadar da duru bir dille inceleyeceğiz.
1. Havayı Anlamak: Aerodinamiğin Dört Temel Kuvveti
Bir İHA’nın veya drone’un havada kalabilmesi, hareket edebilmesi ve stabilizesini koruyabilmesi, akışkanlar mekaniğinin temelini oluşturan dört kuvvetin dengesine bağlıdır. Havayı görünmez, yoğun bir sıvı gibi düşündüğümüzde bu kuvvetlerin mantığını kavramak çok daha kolaylaşır.
- Taşıma Kuvveti (Lift): Aracın yerçekimine meydan okuyarak yukarı doğru yükselmesini sağlayan kuvvettir. Sabit kanatlı İHA’larda kanat profilinin şekliyle, döner kanatlı dronelarda ise pervanelerin yüksek hızda dönmesiyle elde edilir.
- Ağırlık (Weight / Yerçekimi): Dünyanın, İHA üzerindeki tüm bileşenlere (batarya, motor, gövde, kameralar) uyguladığı aşağı yönlü çekim kuvvetidir. Tasarımcıların en büyük hedefi, taşıma kuvvetini bu ağırlıktan daha büyük kılmaktır.
- İtme Kuvveti (Thrust): Aracı ileri, geri veya yanlara doğru hareket ettiren, motor ve pervane kombinasyonunun ürettiği kinetik kuvvettir.
- Sürükleme Kuvveti (Drag / Hava Direnci): Aracın havada ilerlerken karşılaştığı sürtünme ve dirençtir. İtme kuvvetinin tersi yönünde etki eder. Aerodinamik tasarımın temel amacı, bu direnci minimuma indirmektir.
2. Kanat Tasarımı ve Bernoulli İlkesi: Sabit Kanatlı İHA’lar Havada Nasıl Kalır?
Sabit kanatlı İHA’lar (geleneksel uçak formundaki araçlar), enerjiyi en verimli kullanan hava araçlarıdır. Bu verimliliğin arkasında Bernoulli İlkesi ve Kanat Profili (Airfoil) geometrisi yatar.
Bir İHA kanadının kesitine bakıldığında, üst kısmın bombeli (kavisli), alt kısmın ise daha düz olduğu görülür. İHA ileri doğru hareket ettiğinde, kanadın üstünden geçen hava akımı daha uzun bir yol kat etmek zorunda kalır ve hızlanır. Bernoulli İlkesi’ne göre, bir akışkanın (hava) hızı arttıkça basıncı düşer.
Sonuç olarak:
- Kanadın üstünde düşük basınç alanı oluşur.
- Kanadın altında ise daha yüksek bir basınç kalır.
- Bu basınç farkı, aracı yukarı doğru “emer” ve taşıma kuvveti (lift) üretilir.
Genç tasarımcılar için kanadın havayla yaptığı açı, yani Hücum Açısı (Angle of Attack) kritik bir parametredir. Bu açı doğru ayarlanmaz ve hava akımı kanat yüzeyinden tamamen koparsa, araç Stall (Sürat düşmesi/Tutunamama) durumuna geçer ve hızla irtifa kaybeder.
3. Çok Motorlu (Quatcopter) Dronelarda Aerodinamik ve Yön Yönetimi
Dronelar (döner kanatlı İHA’lar) sabit kanatlılar gibi ileri doğru gitmeden, oldukları yerde dikey olarak havalanabilirler (VTOL – Vertical Take-Off and Landing). Peki, kanatları olmayan bu araçlar havada nasıl yön değiştirir?
Bir quadcopterde 4 adet motor bulunur. Aerodinamik tork (dönme) etkisini sıfırlamak ve drone’un kendi ekseni etrafında fırıl fırıl dönmesini engellemek için bu motorların ikisi saat yönünde (CW), diğer ikisi ise saat yönünün tersine (CCW) döner.
- Yükselme ve Alçalma: 4 motorun birden hızı (RPM) aynı anda artırılırsa taşıma kuvveti ağırlığı geçer ve drone yükselir. Hız azaltılırsa alçalır.
- Yunuslama (Pitch – İleri/Geri): Drone’un ileri gitmesi için arkadaki iki motorun hızı artırılırken, öndeki iki motorun hızı azaltılır. Bu durum aerodinamik olarak gövdeyi öne eğer ve itme kuvvetinin bir kısmı aracı ileri doğru iter.
- Ypalama (Roll – Sağa/Sola): Sol taraftaki motorların hızı artırılıp sağdakiler azaltılırsa, drone sağa doğru yatar ve o yöne doğru süzülür.
- Sapma (Yaw – Kendi Ekseni Etrafında Dönüş): Saat yönünde dönen motorların hızı artırılıp diğerleri azaltıldığında, oluşan tork farkı sayesinde drone gövdesi sola veya sağa döner.
4. Akademik Araştırmalar ve “Klinik” Aerodinamik Testleri
İHA mühendisliği artık sadece deneme yanılma yoluyla yürütülmüyor. Güncel akademik araştırmalar, mikro ve nano düzeydeki İHA’ların (böcek boyutundaki dronelar) aerodinamiğini çözmek için doğayı taklit eden Biyotaklit (Biomimicry) yöntemlerine odaklanıyor. IEEE ve benzeri robotik dergilerinde yayımlanan çalışmalarda, yusufçukların ve sinek kuşlarının kanat çırpma mekanizmaları incelenerek, rüzgarlı havalarda bile dengesini kaybetmeyen mikro İHA tasarımları geliştiriliyor.
Endüstrideki “klinik” veya deneysel testler ise iki ana sütuna dayanır:
Hesaplamalı Akışkanlar Dinamiği (CFD – Computational Fluid Dynamics)
Tasarımı yapılan İHA, bilgisayar ortamında gelişmiş yazılımlarla (Ansys Fluent, OpenFOAM gibi) sanal bir rüzgar tüneline sokulur. Havaya ait milyonlarca molekülün İHA gövdesine çarptığında nasıl girdaplar (türbülans) oluşturduğu, nerelerde sürtünmenin arttığı simüle edilir. Bu sayede fiziksel üretime geçmeden önce aerodinamik hatalar sıfıra indirilir.
Fiziksel Rüzgar Tüneli Testleri
Üretilen prototip, kontrollü hava akımının sağlandığı rüzgar tünellerine yerleştirilir. Üzerine bağlanan hassas sensörler sayesinde aracın ne kadar kaldırma kuvveti ürettiği ve hangi hızlarda ne kadar dirençle karşılaştığı miligram mertebesinde ölçülür.
5. İHA ve Drone Tasarımında Avantaj – Risk Değerlendirmesi
Hava aracı tasarlamak, her zaman bir şeylerden ödün vermeyi gerektiren bir optimizasyon sanatıdır. Genç tasarımcıların bir proje geliştirirken şu avantaj ve risk dengesini iyi kurması gerekir:
Avantajlar
- Yüksek Mobilite ve Erişilebilirlik: İnsanların girmesinin imkansız olduğu afet bölgelerine, nükleer sızıntı alanlarına veya dik uçurumlara aerodinamik yetenekleri sayesinde saniyeler içinde ulaşabilirler.
- Çevre Dostu ve Enerji Verimliliği: Karbon yakıtlı geleneksel havacılığa kıyasla, lityum polimer bataryalı ve optimize edilmiş aerodinamik gövdeye sahip İHA’lar yeşil enerji dönüşümünün en önemli parçasıdır.
- Maliyet Düşüklüğü: İnsanlı bir helikopter veya keşif uçağının operasyon maliyetinin yüzde biri fiyatına aynı görevleri yerine getirebilirler.
Riskler ve Sınırlılıklar
- Hava Durumu Hassasiyeti (Sınır Tabaka ve Türbülans): Küçük dronelar, şiddetli rüzgarlarda aerodinamik kararlılıklarını çok çabuk kaybederler. Kanat veya pervane üzerinde oluşan buzlanma, hava akışını bozarak aracın aniden düşmesine (stall) neden olabilir.
- Yük ve Batarya Çıkmazı: Daha uzun uçuş süresi için daha büyük batarya gerekir; ancak büyük batarya ağırlığı artırır. Artan ağırlık, motorların daha fazla çalışmasını ve dolayısıyla bataryanın daha hızlı bitmesini sağlar. Bu aerodinamik ve elektriksel kısır döngü, tasarımcıların en çok zorlandığı alandır.
- Güvenlik ve Teknik Arızalar: Sinyal kopması, pervane kırılması veya pervanelerin havayı tutamaması (vortex halkası durumu) sonucu kontrolsüz şekilde düşen bir İHA, yerdeki insanlar ve yapılar için ciddi yaralanma ve hasar riski taşır.
6. Genç Tasarımcılar İçin Altın Tavsiyeler ve Yol Haritası
Eğer kendi drone’unuzu veya İHA’nızı tasarlamak istiyorsanız, sıfırdan bir gövde kesmek yerine şu adımlarla başlamalısınız:
- Simülasyon Araçlarını Tanıyın: Ücretsiz veya öğrenci dostu CFD yazılımları ve drone simülatörleri (RealFlight, DCL vb.) ile havanın dinamiklerini bilgisayar başında test edin.
- Malzeme Bilimine Önem Verin: Aerodinamik başarı, hafiflikle doğrudan ilişkilidir. Gövdede ağır plastikler veya metaller yerine Karbon Fiber veya EPP Köpük gibi hem esnek, hem hafif hem de dayanıklı malzemeleri tercih edin.
- En Boy Oranını (Aspect Ratio) Hesaplayın: Kanat uzunluğunun, kanat genişliğine olan oranını iyi ayarlayın. Planör gibi uzun kanatlar uzun süre havada kalmayı sağlar (yüksek verimlilik), ancak dar alanlarda hızlı manevra yapmayı zorlaştırır.
Sonuç
İHA ve drone tasarımı, sadece motorları bir şasiye vidalayıp çalıştırmaktan ibaret değildir. Havayı bir dost, yönlendirilmesi gereken bir akışkan olarak görmek ve ona saygı duymak gerekir. Geleceğin havacılık teknolojileri; daha az sürtünmeyle daha çok mesafe kat eden otonom kargo drone’ları ve gezegenler arası uçuş yapabilen (Mars’taki Ingenuity helikopteri gibi) atmosferik araçlar üzerinde şekilleniyor. Aerodinamiğin temel ilkelerini erken yaşta kavrayan gençler, bu geleceğin mutfağında yer alacak en şanslı nesildir.
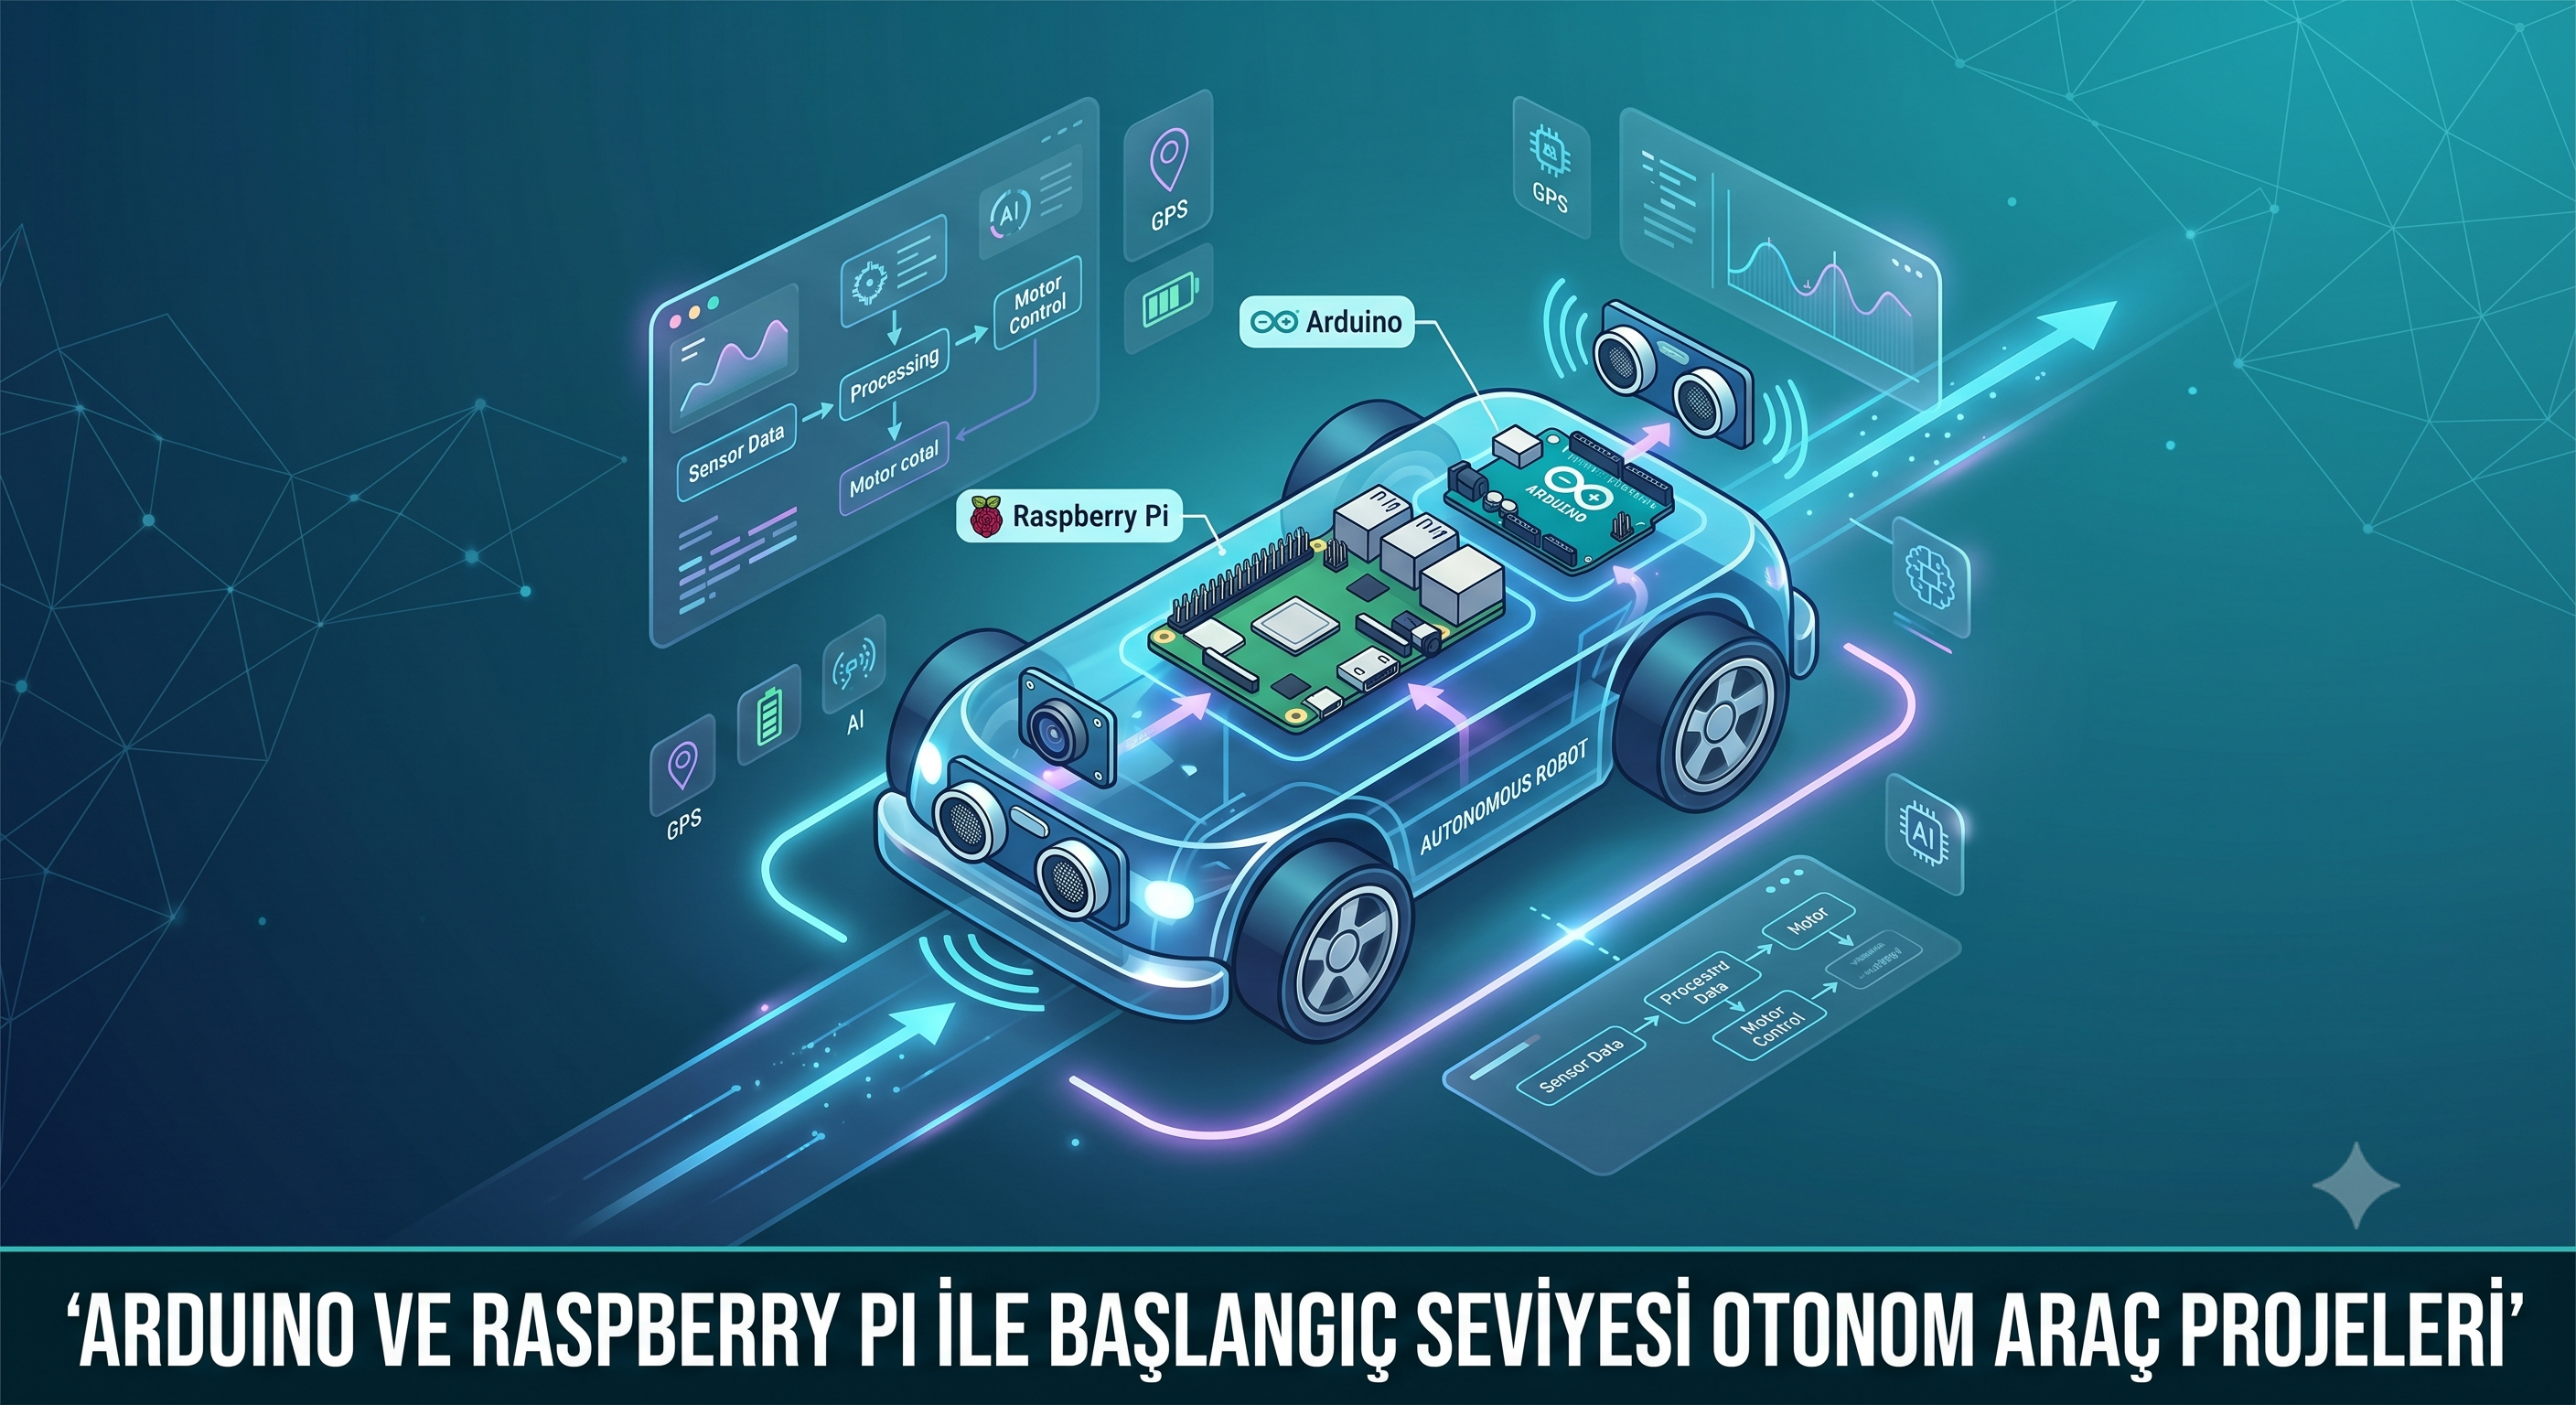
Arduino ve Raspberry Pi ile Başlangıç Seviyesi Otonom Araç Projeleri
Otonom araç teknolojileri, yapay zekanın ve robotik mühendisliğinin en heyecan verici kesişim noktalarından biridir. Sadece küresel teknoloji devlerinin ya da milyar dolarlık laboratuvarların değil, artık evindeki çalışma masasında üretim yapan geliştiricilerin, mühendislik öğrencilerinin ve teknoloji meraklılarının da erişebileceği bir boyuta ulaşmıştır. Bu demokratikleşmenin arkasındaki en büyük güç ise şüphesiz Arduino ve Raspbyerry Pi gibi açık kaynaklı donanım platformlarıdır.
Bu rehber yazıda, başlangıç seviyesinde otonom bir araç projesinin nasıl kurgulanacağını, donanım mimarisini, yazılımsal yaklaşımları ve bu sürecin getirdiği avantajlar ile riskleri bilimsel ve pratik bir perspektifle ele alacağız.
1. Otonom Araçların Gelişim Dinamikleri ve Akademik Altyapı
Otonom sürüş, SAE (Otomotiv Mühendisleri Birliği) tarafından Seviye 0 (tamamen manuel) ile Seviye 5 (tam otonom) arasında sınıflandırılır. Başlangıç seviyesindeki bir Arduino veya Raspberry Pi projesi, genellikle Seviye 1 (Sürücü Yardımı) ve Seviye 2 (Kısmi Otonomi) algoritmalarının temel mantığını simüle eder.
Son yıllarda IEEE ve benzeri akademik platformlarda yayımlanan robotik çalışmalar, mikrodenetleyiciler ve tek kartlık bilgisayarların (SBC) birlikte çalıştığı “Hibrit Mimari” modellerine odaklanmaktadır. Arduino gibi kartlar gerçek zamanlı sinyal işleme ve motor kontrolünde (alt seviye kontrol) mükemmel sonuçlar verirken, Raspberry Pi ise görüntü işleme ve karar alma mekanizmalarında (üst seviye kontrol) devreye girmektedir. Literatürde bu durum, insan vücudundaki omurilik (Arduino) ve beyin (Raspberry Pi) ilişkisine benzetilir.
2. Donanım Mimarisi: Doğru Bileşenleri Seçmek
Başarılı bir mini otonom araç projesinin temeli, birbiriyle uyumlu çalışan bir donanım ekosistemidir. Projede kullanılacak temel yapı taşlarını şu şekilde kategorize edebiliriz:
Beyin ve Kontrol Üniteleri
- Arduino (Örn: UNO veya MEGA): Mikrodenetleyici mimarisine sahiptir. Sensörlerden gelen verileri mikrosaniyeler mertebesinde okuyup motor sürücülere anlık tepki üretebilir. Gerçek zamanlı (Real-time) görevler için idealdir.
- Raspberry Pi (Örn: Pi 4 veya Pi 5): Üzerinde tam teşekküllü bir Linux işletim sistemi barındıran tek kartlık bilgisayardır. Kamera modülünden gelen görüntüleri işlemek (OpenCV kullanarak şerit takibi yapmak) ve yapay zeka modellerini çalıştırmak için gereklidir.
Algılama (Sensör) Teknolojileri
Otonom bir aracın çevresini “görebilmesi” için farklı sensör füzyonlarına (Sensor Fusion) ihtiyaç vardır:
- Ultrasonik Sensörler (HC-SR04): Ses dalgaları göndererek önündeki engellerin mesafesini ölçer.
- Kızılötesi (IR) Sensörler: Genellikle çizgi takibi yapan araçlarda, siyah ve beyaz zemin arasındaki yansıma farkını anlamak için kullanılır.
- LiDAR (Giriş Seviyesi): Lazer ışınları yardımıyla çevrenin 2 boyutlu haritasını çıkarır (SLAM algoritmaları için kritiktir).
- Kamera Modülleri: Raspberry Pi Kamera Modülü, gelişmiş otonom projelerinde şeritlerin, trafik ışıklarının ve işaretlerinin tanınmasını sağlar.
Güç ve Hareket Yönetimi
- Motor Sürücüler (L298N veya L293D): Mikrodenetleyiciden gelen zayıf sinyalleri, DC motorları döndürebilecek yüksek akımlara dönüştürür.
- Güç Kaynağı (Li-Po Piller): Hem motorların yüksek akım ihtiyacını karşılamak hem de Raspberry Pi’nin akıcı çalışması için kararlı bir voltaj (genellikle regülatörler eşliğinde) sağlamak hayati önem taşır.
3. Yazılım ve Algoritma Tasarımı
Donanımları bir araya getirdikten sonra, araca “karakter” kazandıran aşama yazılımdır. Başlangıç seviyesi projelerde iki temel yazılım yaklaşımı öne çıkar:
Kural Tabanlı (Rule-Based) Yaklaşım (Arduino)
Bu modelde araca kesin emirler verilir. Örneğin:
EĞER mesafe 20 cm'den küçükse DUR, SAĞA DÖN, EĞER yol temizse İLERLE.
C++ tabanlı Arduino IDE ile yazılan bu algoritmalar, aracın engellerden kaçmasını veya basit bir çizgiyi takip etmesini sağlar. Hesaplama maliyeti çok düşüktür ancak dinamik ve öngörülemeyen ortamlarda yetersiz kalır.
Veri ve Görüntü İşleme Tabanlı Yaklaşım (Raspberry Pi & Python)
Raspberry Pi üzerinde koşan Python betikleri, kameradan alınan her bir kareyi (frame) işler. OpenCV (Open Source Computer Vision Library) kütüphanesi kullanılarak görüntü önce gri tonlamaya çevrilir, ardından Canny Edge Detection gibi algoritmalarla şerit çizgileri tespit edilir.
Daha ileri aşamalarda, TensorFlow Lite gibi hafifletilmiş derin öğrenme kütüphaneleriyle, sisteme önceden öğretilmiş “Dur” tabelası veya “Yaya” objeleri nesne algılama (Object Detection) yöntemiyle gerçek zamanlı olarak tanıtılabilir.
4. Otonom Araç Çalışmalarında Deneysel ve Klinik Yaklaşımlar (Simülasyon ve İnsan Faktörü)
Endüstride ve akademide otonom araç algoritmaları doğrudan gerçek yollara çıkarılmaz. “Klinik yaklaşımlar” olarak adlandırabileceğimiz bu süreç test laboratuvarlarında, kontrollü simülasyon ortamlarında (Örn: ROS – Robot Operating System ve Gazebo) ve küçük ölçekli test pistlerinde gerçekleştirilir.
Küçük ölçekli prototiplerle yapılan araştırmalar, özellikle “Uç Durumlar” (Edge Cases) adı verilen, nadir görülen ama tehlikeli senaryoların modellenmesinde kritik rol oynar. Örneğin: Aniden yola çıkan bir nesne karşısında aracın tepki süresi (Latency), sensörlerin yoğun ışık altında körleşmesi (Sensör Satürasyonu) gibi durumlar önce bu küçük robotlar üzerinde gözlemlenir. Bu deneysel çalışmalar, büyük ölçekli elektrikli ve otonom araçların kaza önleme yazılımlarına doğrudan veri girdisi sağlamaktadır.
5. Avantajlar ve Riskler Değerlendirmesi
Her teknolojik inovasyonda olduğu gibi, Arduino ve Raspberry Pi ile otonom araç geliştirmenin de kendine has avantajları ve sınırlılıkları mevcuttur.
Avantajlar
- Maliyet Etkinliği: Endüstriyel otonom test sistemleri milyonlarca dolar değerindeyken, bu iki platform ile birkaç bin TL’lik bir bütçeyle temel mantık kavranabilir.
- Multidisipliner Öğrenme: Proje; elektronik, mekanik, gömülü sistemler yazılımı, yapay zeka ve veri analitiği gibi pek çok disiplini aynı anda öğrenme fırsatı sunar.
- Geniş Topluluk Desteği: Dünya çapında milyonlarca geliştirici bu platformları kullandığı için, karşılaşılan bir hatanın çözümü açık kaynaklı forumlarda (GitHub, Stack Overflow) kolayca bulunabilir.
Riskler ve Sınırlılıklar
- Donanımsal Yetersizlik (Darboğaz): Raspberry Pi, derin öğrenme modellerini çalıştırabilse de yoğun yapay zeka işlemleri altında aşırı ısınabilir ve kare hızı (FPS) düşebilir. Bu durum gecikmelere yol açar.
- Güvenlik ve Kararsızlık: Gerçek dünya koşullarında (ani ışık değişimi, engebeli zemin) sensörler yanlış veri (gürültü) üretebilir. Filtreleme algoritmaları (Örn: Kalman Filtresi) iyi kurgulanmazsa robot kontrolden çıkabilir.
- Siber Güvenlik Açıkları: Raspberry Pi üzerinde çalışan işletim sistemi, ağa bağlı olduğunda gerekli güvenlik protokolleri uygulanmazsa dış müdahalelere açık hale gelebilir.
6. Adım Adım Başlangıç İçin Yol Haritası
Bu alana adım atmak isteyen bir geliştirici adayının şu sırayı takip etmesi başarısızlık hissini azaltacak ve öğrenme eğrisini optimize edecektir:
- Aşama: Sadece Arduino ile Engelden Kaçan Robot: Motor sürücü mantığını, HC-SR04 mesafe sensörünü okumayı ve temel döngüleri kavrayın.
- Aşama: Çizgi İzleyen Robot: Kızılötesi sensör dizilimlerini okumayı ve PID (Oransal-İntegral-Türevsel) kontrol algoritmasıyla aracı pürüzsüz yürütmeyi öğrenin.
- Aşama: Raspberry Pi Entegrasyonu: Pi üzerine OpenCV kurarak kameradan gelen renkleri (örneğin kırmızı bir topu) takip eden bir mekanizma geliştirin.
- Aşama: Sensör Füzyonu ve Hibrit Kontrol: Arduino’nun motorları sürdüğü, Raspberry Pi’nin ise seri haberleşme (UART) üzerinden Arduino’ya yön komutları gönderdiği gelişmiş mimariye geçiş yapın.
Sonuç
Arduino ve Raspberry Pi ile otonom araç projeleri geliştirmek, sadece keyifli bir hobi projesi olmanın ötesinde, geleceğin akıllı şehirleri ve taşımacılık sistemleri için entelektüel bir yatırım sürecidir. Küçük ölçekte çözülen bir şerit takip problemi ya da engelden kaçma algoritması, gelecekte insanlığın hizmetine sunulacak tam otonom tırların, teslimat robotlarının ve binek araçların temel çalışma prensibini oluşturmaktadır. Doğru donanım seçimi, sabırlı bir kodlama süreci ve simülasyon testleriyle, siz de bu dönüşümün bir parçası olabilirsiniz.

Torium Tabanlı Enerji Sistemleri: Uzay Meraklısı Gençler İçin Derinlemesine İncelemeler
Merhaba geleceğin uzay gezginleri ve mühendisleri! Bugün, Dünya yörüngesinin çok ötesine, Mars kolonilerine, Jüpiter’in uydularına ve hatta yıldızlararası boşluğa yapılacak yolculukların kaderini değiştirebilecek, “süper yakıt” adayı bir elementi masaya yatırıyoruz: Toryum.
Geleneksel nükleer enerji (uranyum tabanlı), Dünya’da elektrik üretimi için devasa bir güç sağlasa da, uzayın acımasız kısıtlamaları (hafiflik, aşırı güvenlik, uzun ömür) için daha zarif, daha verimli ve daha güvenli bir çözüm arayışını zorunlu kılıyor. Toryum, periyodik tablonun alt sıralarında saklanan Actinide serisinden gümüşümsü bir metal ve uzay keşiflerinde devrim yaratma potansiyeline sahip. Bu yazıda, toryum enerjisinin bilimsel temellerinden, uzay araçlarında nasıl kullanılacağına, güncel araştırmalardan, bu teknolojinin taşıdığı risklere kadar her şeyi derinlemesine inceleyeceğiz.
Toryum Nedir ve Nasıl Çalışır? Simyadan Fiziksel Gerçekliğe
Toryum (Th-232), doğada uranyuma göre yaklaşık 3 ila 4 kat daha bol bulunan bir elementtir. Ancak toryumun nükleer enerji sahnesine çıkış hikayesi, uranyumdan biraz farklıdır. Uranyum-235 gibi elementler fısildir (kendiliğinden parçalanabilir), yani bir nötron çarptığında hemen bölünerek enerji açığa çıkarır. Toryum-232 ise fertildir (doğurgandır).
Nükleer Doğurganlık: Toryumun Uranyuma Dönüşümü
Fertil bir element, kendi başına nükleer reaktörde zincirleme reaksiyonu başlatamaz. Ancak reaktörün içine yerleştirildiğinde ve harici bir kaynaktan (örneğin az miktarda uranyum veya plütonyum) nötron bombardımanına tutulduğunda, toryum atomları bu nötronları “yutar”. Bu süreçte toryum, iki beta bozunması geçirerek Uranyum-233 (U-233) elementine dönüşür. U-233 mükemmel bir fısil yakıttır.
Basitçe Anlatalım: Toryumu, kendi başına yanmayan ama fırına atıldığında oduna (uranyuma) dönüşen süper bir yakıta benzetebiliriz. Bu dönüşüm süreci, toryum reaktörlerinin kalbini oluşturur.
Uzay Araçlarında Toryum: Neden Kimyasal Roketler Yetmiyor?
Şu an kullandığımız roketler (SpaceX Falcon 9 veya NASA SLS), kimyasal reaksiyonlarla çalışır. Yakıt (örneğin sıvı hidrojen) ve oksitleyici (sıvı oksijen) yanma odasında birleşir, devasa bir ısı açığa çıkar ve genleşen gazlar roketin nozülünden fırlayarak itki (Thrust) oluşturur.
Kimyasal Roketlerin Kısıtlamaları
Kimyasal roketler çok güçlüdür ama “Özgül İtki” (Specific Impulse – Isp) denilen verimlilik metriğinde çok düşüktürler. Özgül İtki, en basit haliyle, yakıtın ne kadar verimli kullanıldığını gösterir. Kimyasal roketler, tonlarca yakıt taşıyarak Mars’a ancak 6-9 ayda ulaşabilirler. Derin uzay keşfi için bu süre çok uzundur; astronotlar radyasyona ve mikro yerçekimine çok uzun süre maruz kalırlar.
Toryumun Nükleer Üstünlüğü
Toryum tabanlı nükleer enerji sistemleri, enerji yoğunluğunda kimyasal yakıtlardan milyonlarca kat daha üstündür. Bu enerji iki ana şekilde kullanılabilir:
- Nükleer Termal İtki (Nuclear Thermal Propulsion – NTP): Reaktör, sıvı hidrojeni aşırı ısıtır ve genleşen hidrojen nozülden fırlatılır. Bu sistem, kimyasal roketlerin 2 ila 3 katı Isp sağlayarak Mars yolculuğunu 3-4 aya indirebilir.
- Nükleer Elektrik İtki (Nuclear Electric Propulsion – NEP): Reaktör, ısıdan elektrik üretir. Bu elektrik, İyon Motorları gibi süper verimli motorları çalıştırır. İyon motorları çok düşük itki üretir ama Isp’si inanılmaz yüksektir. Yıllarca aralıksız çalışarak uzay aracını muazzam hızlara ulaştırabilir.
Derinlemesine İnceleme: Toryum Erimiş Tuz Reaktörleri (MSR)
Toryum yakıt çevrimi için en uygun reaktör tasarımı, Erimiş Tuz Reaktörleri’dir (Molten Salt Reactors – MSR). Geleneksel nükleer reaktörlerde katı yakıt çubukları ve yüksek basınçlı su soğutucu kullanılır. MSR’lerde ise yakıt, erimiş florür veya klorür tuzları içinde çözünmüş haldedir. Bu tuz, hem yakıtı taşır hem de reaktörü soğutur.
MSR Nasıl Çalışır?
Uzay aracı MSR’sinde, toryum ve U-233 içeren erimiş tuz karışımı, reaktör kalbinde dolaşır. Fisyon reaksiyonu tuzu ısıtır. Bu sıcak tuz, bir ısı değiştiriciden (heat exchanger) geçerek ısısını başka bir devreye (örneğin gaz türbinine) aktarır ve elektrik üretilir. NTP sisteminde ise, bu ısı doğrudan hidrojeni ısıtmak için kullanılır.
MSR’nin Uzay İçin Avantajları
- Pasif Güvenlik: MSR’ler düşük basınçta çalışır, yani patlama riski yoktur. Eğer reaktör aşırı ısınırsa, tuz genleşir, fisyon yavaşlar ve reaktör kendi kendini dengeler. En kötü senaryoda, reaktörün altındaki bir “donma tapası” erir ve erimiş tuz, yeraltı (veya uzay aracında korumalı) tanklarına kendiliğinden akar ve reaksiyon durur.
- Hafiflik ve Yüksek Sıcaklık: Erimiş tuzlar çok yüksek sıcaklıklara (700°C+) çıkabilir. Yüksek sıcaklık, enerji dönüşüm verimliliğini artırır. Bu da daha küçük radyatörler ve daha hafif bir uzay aracı demektir.
- Atık Yönetimi: MSR’lerde yakıtın neredeyse tamamı U-233’e dönüşüp “yanar”. Atık miktarı, geleneksel reaktörlere göre çok daha azdır ve aktif kalma süresi binlerce yıl değil, birkaç yüz yıldır.
Avantaj – Risk Değerlendirmesi: Uzayda Nükleer Güvenlik
Toryum MSR’leri uzay için biçilmiş kaftan gibi görünse de, bu teknolojiyi Dünya yörüngesinin dışına çıkarmadan önce ciddi bir mühendislik ve etik değerlendirme yapılması şarttır.
Avantajlar (Pros)
| Faktör | Açıklama | Uzay Keşfine Etkisi |
| Enerji Yoğunluğu | Kimyasal yakıttan milyonlarca kat daha yüksek. | Tonlarca yakıt yerine kilogramlarca toryum. |
| Yolculuk Süresi | NTP ile 2-3 kat daha hızlı yolculuk. | Daha az radyasyon maruziyeti, daha sağlıklı astronotlar. |
| Ömür | NEP ile yıllarca aralıksız enerji. | Jüpiter, Satürn ve ötesine insanlı/insansız görevler. |
| Güvenlik (Pasif) | Kendini dengeleyen, düşük basınçlı sistem. | Uzay kazalarında radyasyon sızıntısı riskini azaltma. |
| Yakıt Bolluğu | Toryum, uranyuma göre daha bol. | Sürdürülebilir derin uzay ekonomisi. |
Riskler ve Zorluklar (Cons)
| Faktör | Açıklama | Yönetim Stratejisi |
| Fırlatma Riski | Roketin fırlatma sırasında patlaması durumunda nükleer yakıtın doğaya saçılması. | Reaktörü fırlatma sırasında aktif hale getirmemek, yakıtı ultra dayanıklı kapsüllerde taşımak. |
| Malzeme Korozyonu | Erimiş tuzlar, yüksek sıcaklıkta metal boruları aşındırır. | Hastelloy-N gibi özel nikel alaşımları ve karbon kompozitler geliştirmek. |
| Teknolojik Olgunluk | Erimiş tuz reaktörleri henüz ticari olarak yaygın değil. | Dünya’da pilot tesisler kurarak teknolojiyi test etmek (Çin, Hindistan, ABD). |
| Radyasyon Kalkanı | Reaktör çalışırken astronotları nötronlardan ve gama ışınlarından korumak. | Ağır kalkanlar kullanmak, reaktörü yaşam modülünden uzağa (uzun bir bom ucuna) yerleştirmek. |
| Yeniden İşleme zorluğu | Th-232’yi U-233’e dönüştürmek için tuzun sürekli kimyasal olarak işlenmesi gerekir. | Uzay aracı içinde otonom kimyasal işleme sistemleri geliştirmek. |
Güncel Araştırmalar ve “Klinik” Çalışmalar: Tıp ve Enerjinin Kesişimi
Nükleer teknoloji dendiğinde aklımıza sadece enerji gelir, ancak nükleer reaktörler aynı zamanda kanser tedavisinde kullanılan tıbbi izotopların üretimi için de hayati öneme sahiptir. Toryum yakıt çevrimi, bu alanda da devrim yaratabilir.
Tıbbi İzotop Üretimi: Toryumun Kanserle Savaşı
Toryum reaktörlerinin yakıtı olan U-233’ün bozunma zincirinde, Bismut-213 (Bi-213) ve Kurşun-212 (Pb-212) gibi çok değerli izotoplar ortaya çıkar. Bu izotoplar, Hedefe Yönelik Alfa Terapisi (Targeted Alpha Therapy – TAT) denilen modern kanser tedavisinde kullanılır. Alfa parçacıkları, kanser hücresinin DNA’sını yok ederken, çevredeki sağlıklı dokulara çok az zarar verir.
Uzay Aracı Tıbbi Modülü
Geleceğin uzun süreli uzay görevlerinde, astronotların kanser riski artacaktır. Toryum reaktörlü bir uzay aracı, sadece enerji üretmekle kalmayıp, kendi içinde otonom bir “tıbbi izotop fabrikası” olarak da çalışabilir. Astronotların sağlık taramalarında bir sorun tespit edildiğinde, reaktörden elde edilen taze izotoplarla TAT tedavisi anında uygulanabilir. Bu, tıp ve uzay mühendisliğinin muazzam bir kesişimidir.
Küresel Toryum Yarışı
Şu an Dünya’da toryum enerjisi konusunda büyük bir Ar-Ge yarışı var:
- Çin: Gobi Çölü’nde 2 MW’lık toryum bazlı deneysel bir MSR reaktörünü (TMSR-LF1) devreye aldı ve işletme iznini aldı.
- Hindistan: Devasa toryum rezervlerine sahip ve 3 aşamalı nükleer planının son aşaması tamamen toryum reaktörlerine (AHWR) dayanıyor.
- ABD ve Avrupa: TerraPower, Kairos Power ve SAMOSAFER projesi gibi çeşitli projelerle küçük modüler MSR’ler geliştirmek için çalışıyor.
Sonuç: Geleceğin Yıldız Gezginleri İçin Bir Çağrı
Toryum tabanlı enerji sistemleri, insanlığın yıldızlara uzanan yolculuğunda sadece bir enerji seçeneği değil, sürdürülebilir, güvenli ve hızlı bir keşif çağının anahtarıdır. Hafif, kendi kendini dengeleyen ve tıbbi izotop üretebilen bu reaktörler, Mars kolonilerini aydınlatacak, iyon motorlarını besleyecek ve astronotları derin uzayın kanser riskinden koruyacaktır.
Siz, uzay meraklısı gençler, bu teknolojinin sadece tüketicisi değil, geliştiricisi olacaksınız. Fizik, malzeme bilimi, nükleer mühendislik ve bilgisayarlı görü alanlarında yapacağınız çalışmalar, toryum MSR’lerinin korozyon sorununu çözecek, fırlatma güvenliğini artıracak ve belki de ilk yıldızlararası toryum roketinin kaptan köşkünde oturmanızı sağlayacaktır. Gelecek, atomların arasındaki o küçücük boşlukta saklı ve onu keşfetmek sizin ellerinizde!

Yeni Nesil Uzay Teknolojileri: Nükleer Termal İtki Sistemi (NTP) Nedir?
İnsanlığın uzay keşif tarihindeki en büyük sınırlamalardan biri, bizi Dünya yerçekiminden kurtaran ve gezegenler arasında taşıyan motorların verimliliğidir. Apollo görevlerinden günümüze kadar kullanılan kimyasal roketler, muazzam bir güç üretse de, verimlilik (yakıt başına elde edilen itki) açısından fiziksel sınırlarına yaklaşmıştır. Mars’a insan göndermek ve daha uzak uzay destinasyonlarına makul sürelerde ulaşmak, mevcut teknolojilerle aylarca süren yolculuklar, tonlarca yakıt ve mürettebat için ciddi sağlık riskleri anlamına gelmektedir. İşte tam bu noktada, bilim kurgu filmlerinden fırlamış gibi duran ancak kökleri 1960’lara dayanan devrimsel bir teknoloji yeniden sahneye çıkıyor: Nükleer Termal İtki Sistemi (Nuclear Thermal Propulsion – NTP).
Nükleer Termal İtki Sistemi (NTP) Nedir? Temel Kavramlar
En basit tanımıyla Nükleer Termal İtki Sistemi, roket yakıtını ısıtmak ve itki (itme gücü) oluşturmak için kimyasal yanma yerine nükleer fisyon (atom parçalanması) reaktöründen elde edilen ısıyı kullanan bir roket motoru türüdür.
Mevcut roketlerde süreç “yanma” üzerine kuruludur. Örneğin, SpaceX’in Merlin motorları gazyağı (RP-1) ve sıvı oksijeni yakarak ısı ve gaz üretir. NTP’de ise yanma odasının yerini, kontrollü bir nükleer zincirleme reaksiyonun gerçekleştiği kompakt bir nükleer reaktör kalbi alır. Bu reaktör, içinden geçen bir itki maddesini (propellant) muazzam sıcaklıklara kadar ısıtır. Genleşen ve aşırı ısınan gaz, motorun nozülünden (egzoz ucundan) muazzam bir hızla fırlayarak roketi ileriye doğru iter.
NTP motorlarında itki maddesi olarak genellikle sıvı hidrojen tercih edilir. Hidrojen, evrendeki en hafif moleküldür ve bu özelliği onu NTP reaktörlerinde ısıtıldığında en yüksek egzoz hızına ulaşan madde yapar, bu da motorun verimliliğini doğrudan artırır.
NTP Nasıl Çalışır? Adım Adım İşleyiş
Bir NTP motorunun kalbinde fisyon reaktörü bulunur. Süreç genellikle şu şekilde işler:
- Fisyon Kontrolü: Reaktör kalbinde, genellikle uranyum bazlı yakıt çubukları bulunur. Kontrol çubukları vasıtasıyla reaktördeki nötron akışı düzenlenir ve fisyon reaksiyonu kontrollü bir şekilde başlatılır. Bu reaksiyon sonucunda atomlar parçalanır ve muazzam miktarda ısı enerjisi açığa çıkar.
- Yakıtın Isıtılması: Roketin yakıt tankında ultra soğuk (-253°C) halde saklanan sıvı hidrojen, yüksek basınçlı pompalarla nükleer reaktör kalbinin içindeki kanallardan geçirilir. Hidrojen reaktörden geçerken reaktörün sıcaklığını (binlerce santigrat derece) emer ve anında gaz haline geçer, aşırı ısınır ve genleşir.
- İtki Oluşturma: Aşırı ısınan ve basıncı artan hidrojen gazı, motorun daralan-genleşen (convergent-divergent) nozülünden dışarıya doğru hızla yönlendirilir. Nozülde gazın termal enerjisi, kinetik enerjiye (hıza) dönüşür ve gaz süpersonik hızlarla nozülü terk eder.
- Aksiyon-Reaksiyon: Newton’un üçüncü yasasına (her aksiyona karşı eşit ve zıt bir reaksiyon vardır) göre, motorun arkasından fırlayan yüksek hızlı hidrojen gazı, rokete zıt yönde muazzam bir itme gücü uygular.
Kimyasal Roketler mi, Nükleer mi? Kritik Bir Karşılaştırma
NTP’nin uzay teknolojilerinde neden bir devrim olarak görüldüğünü anlamak için kimyasal roketlerle karşılaştırma yapmak gerekir. Mühendisler bu karşılaştırmayı yaparken “Özgül İtki” (Specific Impulse – Isp) adı verilen kritik bir verimlilik metriğini kullanırlar. Özgül İtki, en basit haliyle, motorun yakıt verimliliğidir; “bir birim yakıtla ne kadar süre boyunca ne kadar itki elde edilebildiğini” gösterir (birimi saniyedir).
- Kimyasal Roketler: En verimli kimyasal roket motorları (örneğin sıvı hidrojen ve sıvı oksijen yakanlar) maksimum yaklaşık 450 saniye Isp değerine ulaşabilir. Bu, kimyasal bağların parçalanmasıyla elde edilen enerji miktarının fiziksel sınırıdır.
- Nükleer Termal Roketler: NTP motorlarında nükleer fisyonun enerji yoğunluğu, kimyasal reaksiyonlardan milyonlarca kat daha fazladır. İlk aşama NTP tasarımları için hedef 900 saniye Isp değerine ulaşmaktır, yani kimyasal roketlerin verimliliğini tam iki katına çıkarmak.
Bu Isp farkı, NTP motorunun Mars gibi uzak destinasyonlara giderken kimyasal roketlere göre çok daha az yakıt taşıması gerektiği veya aynı miktarda yakıtla çok daha fazla yük (mürettebat, ekipman) taşıyabileceği anlamına gelir. Ayrıca, çok daha yüksek egzoz hızı, roketin Mars’a ulaşma süresini ciddi oranda kısaltabilir.
Güncel Araştırmalar ve Projeler: NERVA’dan DRACO’ya
NTP teknolojisi yeni bir fikir değildir. NASA ve ABD Atom Enerjisi Komisyonu, 1960’larda NERVA (Nuclear Engine for Rocket Vehicle Application) programı kapsamında bu teknolojiyi yoğun bir şekilde araştırmış ve başarılı yer testleri gerçekleştirmiştir. Ancak, Apollo programının sona ermesi, bütçe kesintileri ve nükleer enerjinin uzaydaki güvenliği konusundaki siyasi endişeler nedeniyle program 1973 yılında durdurulmuştur.
Günümüzde, Mars’a insan gönderme hedefinin yeniden güçlenmesiyle NTP motorlarına olan ilgi tekrar canlandı. Bu alandaki en önemli güncel proje, NASA ve DARPA’nın ortaklaşa yürüttüğü DRACO (Demonstration Rocket for Agile Cislunar Operations) programıdır.
DRACO programının amacı, 2027 yılına kadar bir NTP motorunu uzaya fırlatarak operasyonel bir gösterimini yapmaktır. Proje kapsamında Lockheed Martin spacecraft tasarımı, General Atomics ise nükleer reaktör tasarımı üzerine çalışmaktadır. DRACO, Dünya’nın güvenli bir yörüngesinde (Cislunar bölgesi adı verilen, Dünya ve Ay arasındaki bölgenin güvenli yörüngeleri) motorun fisyon reaktörünü ilk kez aktif hale getirecek ve İtki testlerini gerçekleştirecektir.
DRACO’nun bir diğer kritik yeniliği ise HALEU (High-Assay Low-Enriched Uranium) yakıtı kullanacak olmasıdır. HALEU yakıtı, NERVA döneminde kullanılan silahlara dönüştürülebilir yüksek oranda zenginleştirilmiş uranyum yerine, %5 ile %20 arasında zenginleştirilmiş uranyum içerir. Bu, nükleer silahsızlanma anlaşmalarıyla uyumludur ve launch aşamasında radyolojik riski ciddi oranda azaltır.
Klinik Perspektif: Astronaut Sağlığı ve Radyasyon Riskini Azaltma
NTP motorları tıp alanında “klinik bir çalışma” olmasa da, Mars gibi derin uzay görevlerinde astronot sağlığı üzerindeki etkileri, nükleer tıp ve uzay radyobiyolojisi uzmanları tarafından en kritik avantajlardan biri olarak değerlendirilmektedir.
1. Radyasyon Maruziyetini Azaltma
Derin uzay keşiflerinin astronotlar için en büyük sağlık riski, Galaktik Kozmik Işınlar (GCR) ve Güneş Parçacık Olayları (SPE) gibi yüksek enerjili radyasyona maruz kalmaktır. Mevcut kimyasal roketlerle Mars’a tek yönlü bir yolculuk yaklaşık 7 ile 9 ay sürer. NTP teknolojisi, yolculuk süresini 4 ile 5 aya indirebilir. Yolculuk süresinin yarıya inmesi, astronotların bu zararlı kozmik radyasyona maruz kaldıkları toplam süreyi ve dozu doğrudan yarıya düşürür. Bu, kanser riski, merkezi sinir sistemi hasarı ve akut radyasyon sendromu gibi uzun vadeli sağlık sorunlarını ciddi oranda azaltır.
2. Fizyolojik ve Psikolojik Faydalar
Daha kısa yolculuk süresi, mikro yerçekimi altında geçirilen süreyi de kısaltır. Bu durum, astronotların kas kütlesi kaybı, kemik yoğunluğu azalması ve kardiyovasküler deconditioning gibi fizyolojik sorunlarını minimize etmeye yardımcı olur. Ayrıca, kısıtlı bir alanda, izole halde geçirilen sürenin kısalması, mürettebatın psikolojik sağlığı, ekip dinamikleri ve bilişsel performansı üzerinde olumlu etkiler yaratır.
3. İptal Senaryoları ve Esneklik
NTP’nin yüksek performansı, Mars yolculuğu sırasında acil bir durumda “iptal senaryoları” (abort scenarios) uygulama esnekliği sağlar. Kimyasal roketlerle belirli bir noktadan sonra Dünya’ya geri dönmek yakıt yetersizliği nedeniyle imkansız hale gelebilirken, NTP motorları daha geniş launch pencereleri ve yolculuğun daha geç aşamalarında bile Dünya’ya güvenli geri dönüş manevraları yapma imkanı tanıyabilir.
Avantaj – Risk Değerlendirmesi
NTP, derin uzay keşifleri için muazzam bir potansiyel sunsa da, ciddi mühendislik, güvenlik ve siyasi zorlukları da beraberinde getirmektedir.
| Avantajlar | Riskler ve Zorluklar |
| Yüksek Verimlilik (Isp): Kimyasal roketlerin iki katı yakıt verimliliği. | Teknolojik Zorluklar: Binlerce derece sıcaklıkta, nükleer radyasyon altında çalışacak HALEU yakıt çubukları ve malzemeler geliştirmek. |
| Kısa Yolculuk Süreleri: Mars’a gidiş süresini yarı yarıya azaltma potansiyeli. | Kriyojenik Yakıt Depolama: Sıvı hidrojeni aylarca süren yolculuk boyunca süper soğuk (-253°C) halde depolamak ve buharlaşmayı önlemek. |
| Artırılmış Yük Kapasitesi: Daha az yakıt ihtiyacı, daha fazla bilimsel ekipman ve yaşam desteği anlamına gelir. | Radyasyon Güvenliği (Uzayda): Motor çalışırken oluşan nötron ve gama radyasyonundan mürettebatı ve ekipmanı korumak için ağır kalkanlar kullanma ihtiyacı. |
| Astronot Sağlığı: Daha kısa yolculuk, daha az kozmik radyasyon dozu ve mikro yerçekimi maruziyeti. | Radyolojik Risk (Launch): Fırlatma sırasında yaşanacak bir kaza durumunda radyoaktif materyalin Dünya atmosferine yayılma riski (Motorun fırlatma sırasında aktif olmaması bu riski azaltır). |
| Esneklik: Daha geniş fırlatma pencereleri ve acil iptal senaryoları imkanı. | Maliyet ve Kamu Algısı: Yüksek geliştirme maliyetleri ve kamuoyunun nükleer enerjiye olan güvensizliği. |
NTP’nin Geleceği ve Uzay Keşiflerindeki Rolü
Nükleer Termal İtki Sistemi, insanlığın uzaydaki geleceği için “temel bir teknoloji” (enabling technology) olarak görülmektedir. Mars’a sürdürülebilir, güvenli ve insan sağlığını en üst düzeyde koruyan bir ulaşım sistemi kurmanın yolu, mevcut veriler ışığında NTP’den geçmektedir.
DRACO programı, bu teknolojinin modern mühendislik ve HALEU yakıtıyla güvenli bir şekilde operasyonel hale getirilip getirilemeyeceğini gösterecek en önemli test olacaktır. Eğer başarılı olursa, 2030’ların sonlarında veya 2040’ların başlarında gerçekleşecek ilk insanlı Mars görevlerinin kalbinde bir nükleer reaktörün atma ihtimali oldukça yüksektir. NTP, sadece Mars değil, Jüpiter ve Satürn gibi dış gezegenlerin uydularına yapılacak insanlı keşif uçuşları için de kapıyı aralayabilir.
Sonuç
Nükleer Termal İtki Sistemi, 1960’ların NERVA laboratuvarlarından günümüzün DRACO spacecraft tasarımlarına uzanan uzun ve inişli çıkışlı bir tarihe sahiptir. Teknolojik ve güvenlik zorlukları muazzam olsa da, NTP’nin sunduğu Isp verimliliği, kısa yolculuk süreleri ve astronot radyasyon riskini yarı yarıya düşürme potansiyeli, onu derin uzay keşifleri için kimyasal roketlerin tartışmasız halefi yapmaktadır. DRACO programının başarısı, insanlığın sadece Dünya’nın yörüngesinde dönen bir tür mü, yoksa gezegenler arası bir tür mü olacağını belirleyecek kritik bir dönüm noktası olacaktır. Uzaydaki geleceğimiz, nükleer enerjinin bu kontrollü ve barışçıl kullanımıyla ısınacak ve hızlanacak gibi görünmektedir.